← 返回 PaperDaily
大模型与智能体
宇宙真是透镜形状吗?COMPACT 首次算出全协方差矩阵,拓扑信号多撑10%
宇宙有没有「重复的走廊」?这篇 COMPACT 合作组的新论文,第一次把任意透镜空间的 CMB 全谐空间协方差矩阵算了出来,包括长期被忽略的非对角项。结论有点反常识:哪怕天上找不到配对圆,拓扑信号仍可能藏在统计结构里,而且能多撑 10%。
龙哥读论文
阅读 7
查看原文
原论文信息如下:
宇宙的形状:一个延续两千年的问题
如果有人问你宇宙是什么形状,多数人脑子里只有两个选项:要么无限平直,要么像一个巨大的球面。但还有第三种可能,它比前两种都更反直觉——宇宙是「自我折叠」的。你朝一个方向一直走,最终会回到出发的地方,只不过绕回来的时候带着一点扭转。这不是科幻设定,而是现代宇宙学里一个严肃的研究方向,名字叫宇宙拓扑(cosmic topology)。
标准宇宙学模型有一个基本假设。在大尺度上,宇宙可以用弗里德曼-勒梅特-罗伯逊-沃尔克度规(Friedmann-Lemaître-Robertson-Walker,简称 FLRW 度规)来描述,它对应一个正在膨胀的、均匀且各向同性的空间。FLRW 几何一共只有三种候选:正曲率的三维球面 S3、零曲率的欧几里得空间 E3、负曲率的三维双曲空间 H3。
注意这里说的是「局部几何」,还没说「整体连通性」。曲率决定空间在每一小片区域里怎么弯,拓扑决定空间整体是怎么连起来的。打个比方:一张纸可以无限平铺下去,也可以卷成一个圆柱面,再进一步把两端接起来变成一个环面。这三种做法的局部弯曲程度完全一样,但整体形状差得很远。宇宙也是同样的道理。
曲率参数 ΩK 的取值历史很有意思。早年有不少人认为曲率贡献可能相当大,甚至能到 ΩK ≈ 0.7 这样的量级。后来基于宇宙微波背景(Cosmic Microwave Background,简称 CMB)主各向异性数据的分析,把曲率压得越来越低,目前普遍认为 |ΩK| 小于 0.05,结合更多晚时宇宙学数据集后甚至能压到 0.01 乃至 0.001 量级。曲率密度参数与曲率半径之间的关系是本文反复用到的一个基本式子:
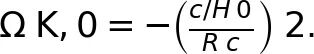 但真正关键的问题在于:没有任何强硬的理论理由要求 ΩK 恰好等于零。更麻烦的是,如果默认宇宙是「单连通」的,等于顺手把一整类可能的宇宙拓扑都排除了。而曲率一旦非零,可以支撑的拓扑类型与平直空间完全不同,反而给了拓扑信号更大的舞台。
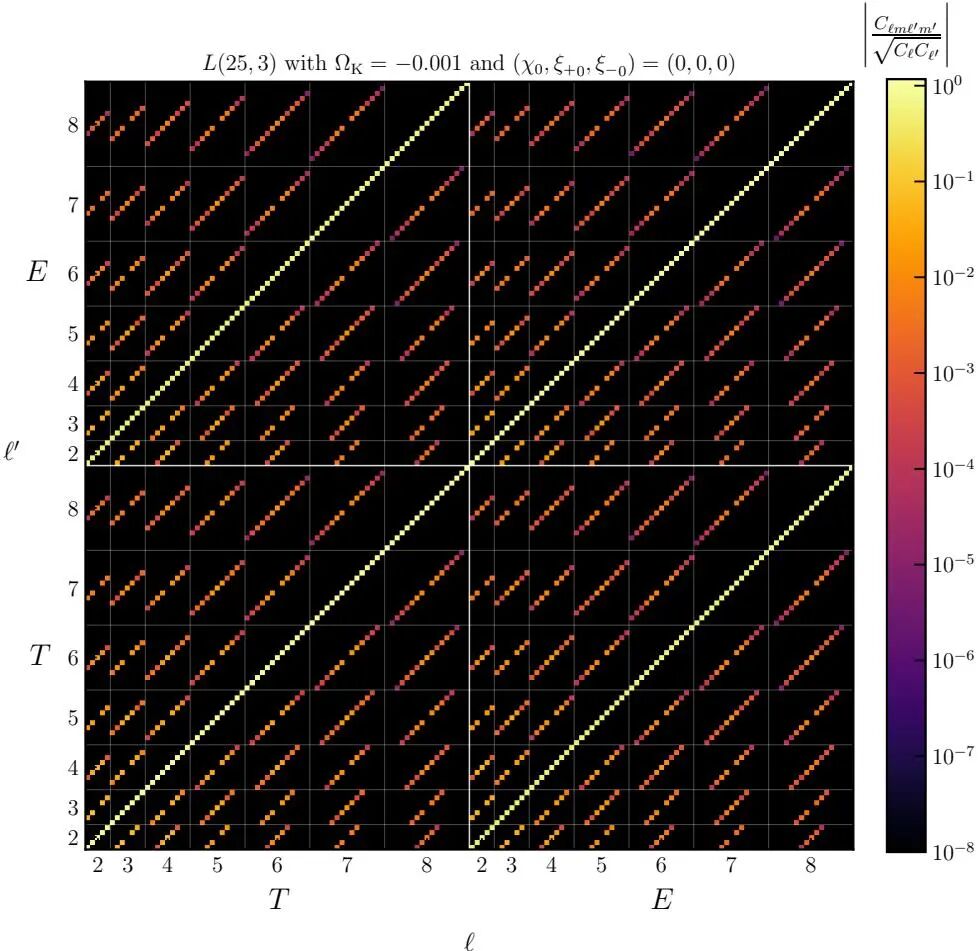
这篇论文来自 COMPACT 合作组(Collaboration for Observations, Models and Predictions of Anomalies and Cosmic Topology),参与单位包括西班牙马德里理论物理研究所(IFT UAM-CSIC)、美国哈佛-史密森天体物理中心、美国凯斯西储大学、英国帝国理工学院等。论文标题是《宇宙拓扑。第 IId 部分:透镜空间的本征模与关联矩阵》,做的是一件此前没人真正做成的事:把任意透镜空间的 CMB 全谐空间协方差矩阵算出来,并且不回避那些一直被忽略的非对角项。
透镜空间:当宇宙自我折叠
要理解透镜空间,得先从三维球面 S3 说起。S3 可以写成四维欧氏空间里的一组单位向量集合:
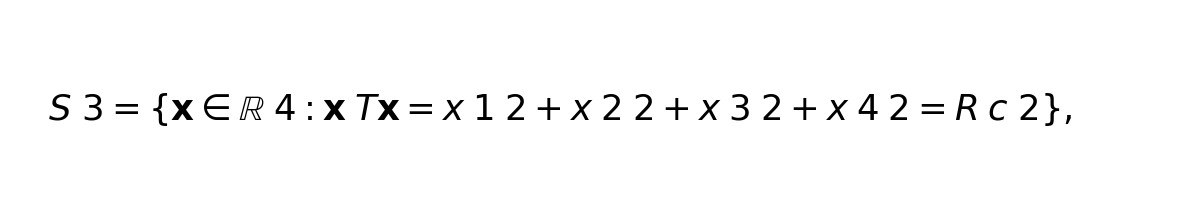 S3 和二维球面有一个关键区别,而这个区别正是透镜空间存在的前提。二维球面上任何保定向的旋转都至少有两个不动点,也就是转轴穿过的那两个极。但三维球面上的旋转可以没有任何不动点——它可以像平移一样,把所有点都挪动相同的距离。这类特殊操作叫克利福德平移(Clifford translation)。正因为有它,才有可能构造出既均匀又非平凡的球面流形。
所有正曲率的三维流形,都可以写成 S3 除以某个有限离散等距变换群的商空间。这里有一个漂亮的代数对应关系,把四维旋转群和两个二维酉群联系起来:
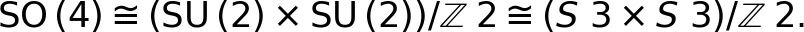 按这个思路,正曲率球面流形可以分成三大类:透镜空间、棱柱/二面体空间、二元多面体空间。本文只盯住第一类。透镜空间记作 L(p, q),做法是用循环群 Zp 去商掉三维球面。这里 p 和 q 必须互素,且满足 0 < q < p。p 决定空间的体积,q 决定「拧」的方式:
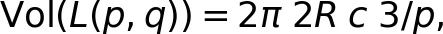 在环面坐标(也叫霍普夫坐标,Hopf coordinates)下,生成透镜空间的等距变换写法极其干净:径向角 χ 完全不动,两个方位角各自平移一个离散量。
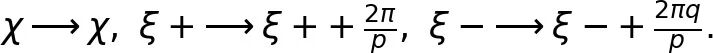
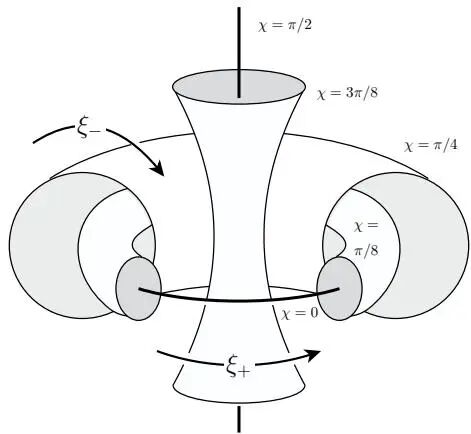 那透镜空间长什么样?可以把它想象成一个「镜片形状」的立体,它的两片曲面边界按某个旋转规则粘在一起。这个「镜片」正是透镜空间名字的来源。
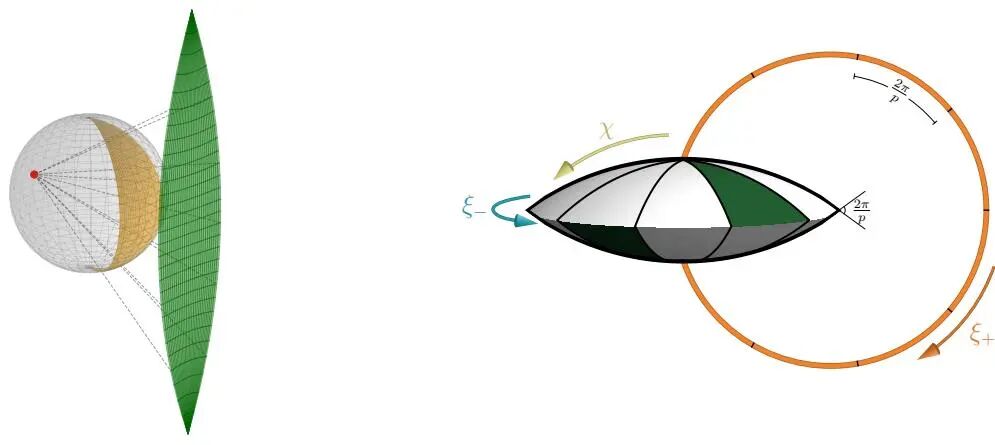 透镜空间还分两类,这里要划重点。L(p, 1) 和 L(p, p-1) 是全局均匀的,而 1 < q < p-1 的透镜空间是不均匀的。区别来自「最近的拓扑克隆」有多远。给定观测者位置,商群的每个非平凡元素都把观测者映射到覆盖空间里的一个像,这些像里最近的那个距离,就叫最近克隆距离 dNC(nearest-clone distance)。
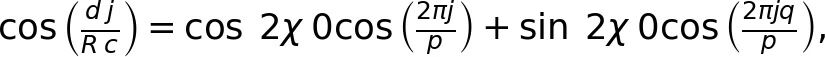
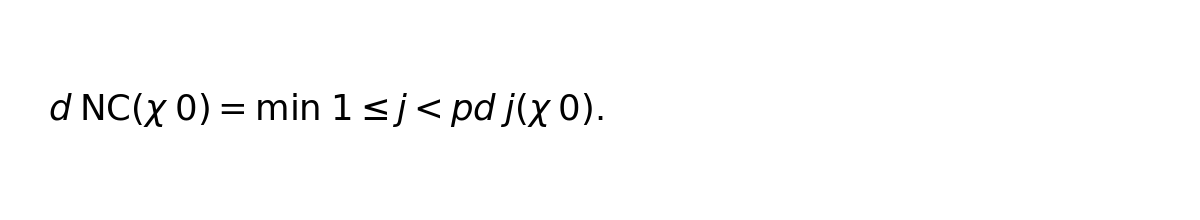 对均匀的 L(p, 1),最近克隆距离有一个极简的闭式表达,只跟曲率半径和 p 有关:
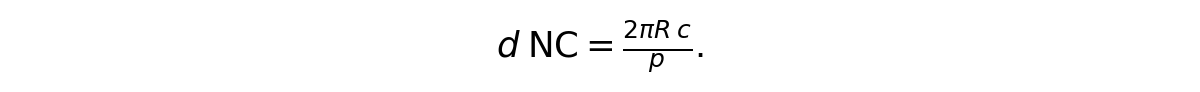 对非均匀空间,dNC 依赖观测者位置,于是就有了「最不显眼观测者」这个概念——在所有可能位置里,找那个让拓扑信号最弱的点:
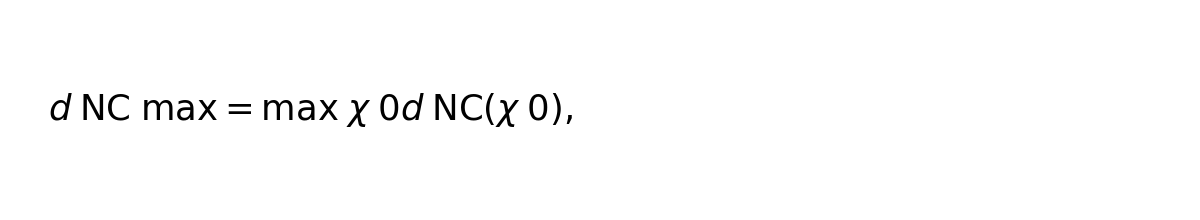 把最近克隆距离和最后散射面(last-scattering surface)的直径 dLSS 一比,就得到一个衡量拓扑可观测程度的天然标尺:dNC/dLSS。如果这个比值远大于 1,意味着可观测宇宙里根本碰不到克隆,拓扑信号会被强烈压制;只有逼近 1 的时候,拓扑才有机会露头。本文选取的基准曲率是 ΩK = -10-3,在这个曲率下,p 在 25 到 30 之间的均匀透镜空间恰好落在临界区:
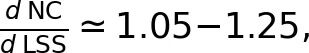
从本征模到协方差矩阵:数学工具箱
前面讲的是几何和拓扑,接下来要面对真正的硬骨头:怎么把 CMB 涨落和宇宙的拓扑结构挂上钩。
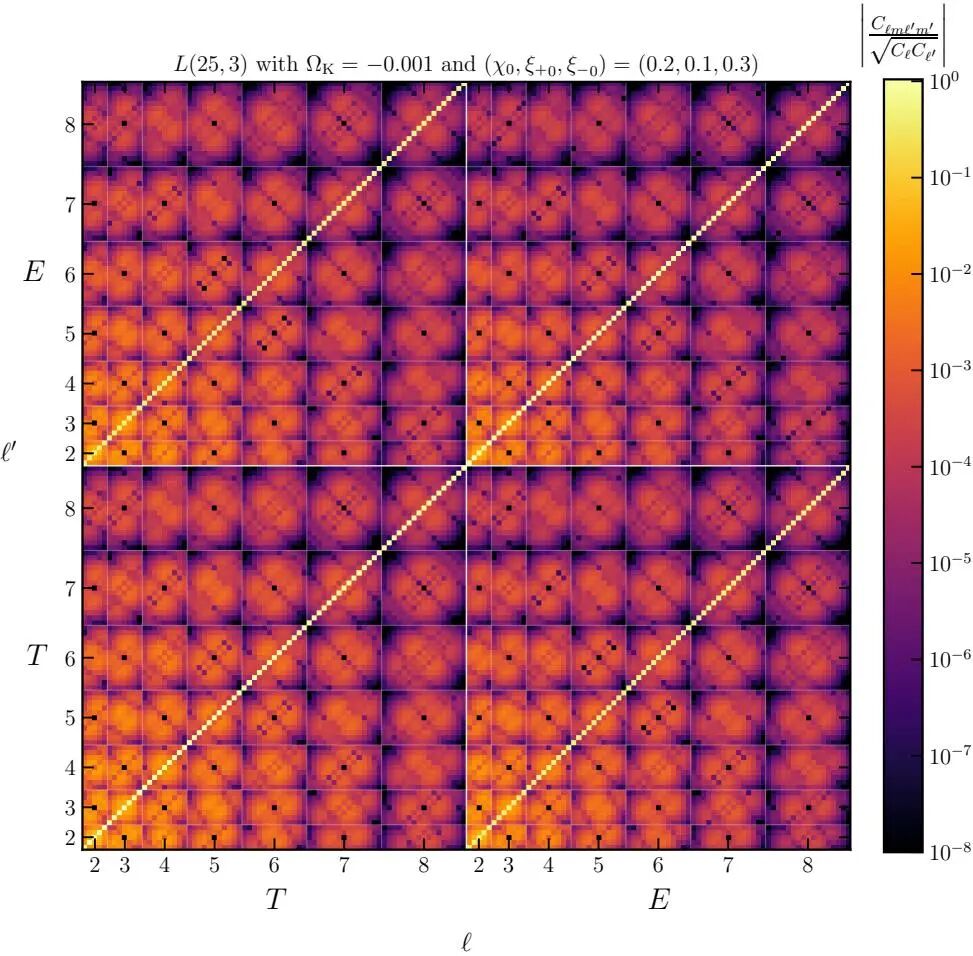
标准做法是把天空上的温度涨落展开成球谐函数,得到一组系数 aℓm。在单连通的宇宙里,各向同性保证不同 (ℓ, m) 之间不相关,所以协方差矩阵是对角的,只有 Cℓ 这一条对角线有意义。但透镜空间不一样——它一般既各向异性又不均匀,于是非对角项不再为零。协方差矩阵不再是一列数字,而是一整张矩阵,而且这张矩阵还随观测者所在位置变化。
问题是,这个协方差矩阵的解析表达式一直都有,但此前没人能对一般透镜空间做数值计算。原因很实际:计算量太大,成本高到不可行。此前研究大多退而求其次,只用一个「有效角功率谱」Cℓeff,也就是把谐空间协方差里 ℓ = ℓ′、m = m′ 的对角部分再对 m 求平均。这相当于只看了一张大合影里每个人的身高,完全忽略了谁站在谁旁边。
本文的路线是从标量拉普拉斯算子的本征模出发。在三维球面上,本征值谱是离散的,每一阶的本征子空间维数是 (n+1)2:
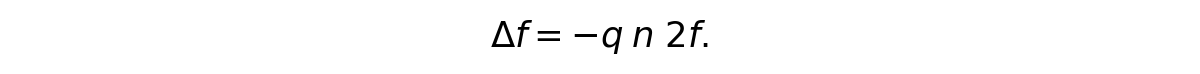 关键的技术选择来了:用哪套基函数。超球基(hyperspherical basis)是三维球面上的老牌选择,形式上漂亮,本征模用超球谐函数 Ⅴnℓm 表达。但环面基(toroidal basis)在透镜空间里更好使,因为生成透镜空间的等距变换在环面坐标下的作用特别简单。环面基用维格纳 D 矩阵(Wigner D-matrix)构造,写成:
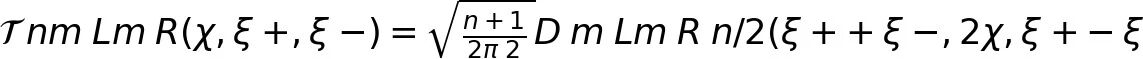 注意这里的细节:三维球面本身就是 SU(2) 群,所以每个点都可以看成一个旋转,用三个欧拉角来标。但 SO(3) 只覆盖三维球面的一半,要覆盖整个三维球面,得把其中一个方位角范围翻倍到 4π。这个「翻倍」正是后面出现各种模运算的来源,也是很多推导容易出错的地方。
接下来是本文最有实用价值的一步:推导透镜空间的选择规则。既然要用 Zp 做商,那就得筛掉那些在这个群作用下不「合法」的本征模。筛完之后,只剩下一部分 (mL, mR) 组合活着:
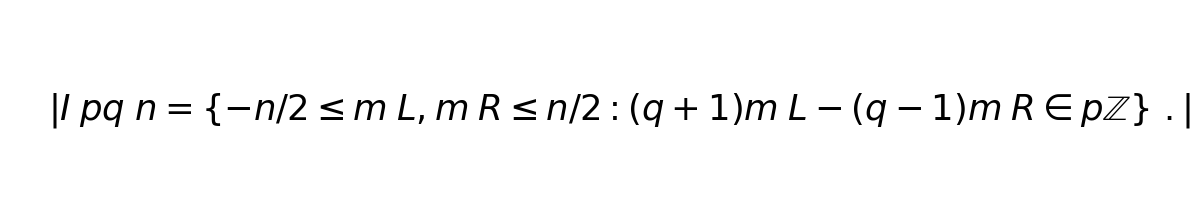 这个选择规则带来的后果是决定性的。在单连通的三维球面里,从环面基变换回超球基得到的是一个正交矩阵。但在透镜空间里,因为只保留了一部分模,变换矩阵不再正交,于是:
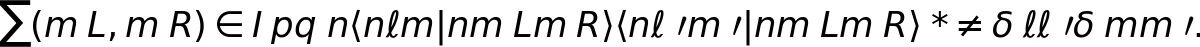 接下来还要处理观测者位置的影响。因为流形不均匀,观测者站在哪儿会影响他看到的天空。本文用维格纳 D 矩阵的复合性质,把任意位置的观测者关系都推导了出来:
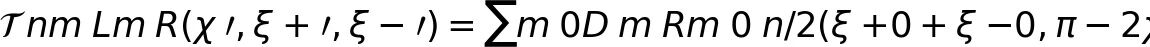 把这些零件拼起来,就得到了本文的核心产物——任意透镜空间、任意观测者位置下的 CMB 谐空间协方差矩阵。表达式比较长,但每一项都有明确来源:
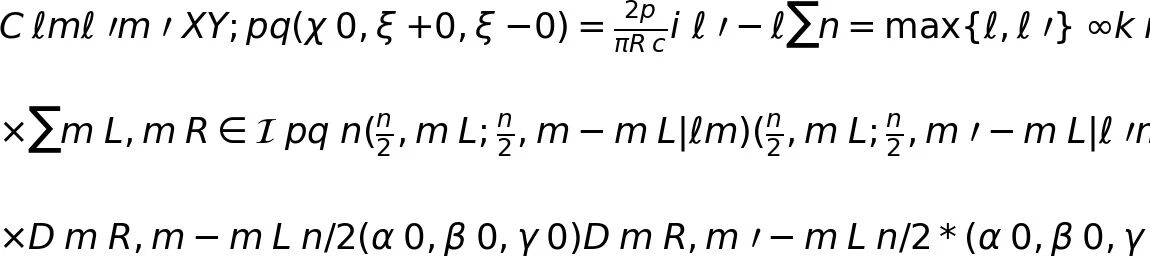
KL 散度:如何量化两个宇宙的可区分性
算出了协方差矩阵,接下来的问题是:这张矩阵跟单连通三维球面的矩阵到底差多少?差多少才算「看得出来」?本文用库尔贝克-莱布勒散度(Kullback-Leibler divergence,简称 KL 散度)来回答。
KL 散度衡量的是两个概率分布之间的「距离」。它有个很好的性质:如果是同一个分布,KL 散度为零;差得越远,值越大。CMB 涨落近似服从高斯分布,而高斯分布完全由协方差矩阵决定,于是两个宇宙的可区分性就转化成了两个协方差矩阵的可比较性:
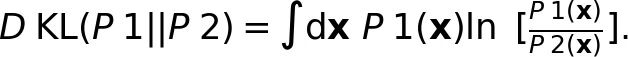
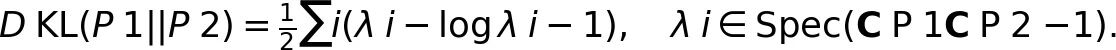 在实际计算中,本文把最大多极矩 ℓmax 当作截断参数,并对每个多极阶数分别计算贡献,再累加起来。这么做还有一层好处:可以顺带检查计算是否收敛。为了确认数值实现的正确性,本文设定了一个校验标准——让三维球面截断后的温度功率谱与 CAMB 软件算出的标准功率谱在 2 ≤ ℓ ≤ ℓmax 范围内相对偏差不超过 0.5%。这个自检相当必要,因为整条链路涉及本征模构造、基变换、观测者变换、功率谱投影等多个环节,任何一处出错都会污染最终结果。
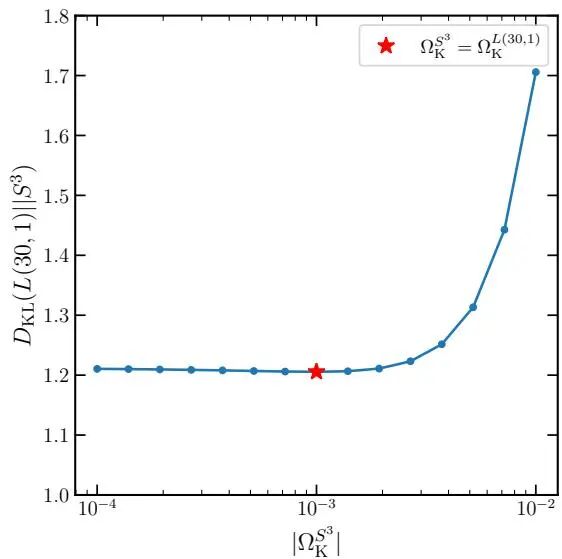 图 5 左侧揭示了一个重要事实:拓扑信号不是集中在一个特定尺度上的,而是跨越很多个多极矩逐步累积。这意味着只盯着低多极矩的大角度异常去找拓扑,可能会低估信息量。右侧则说明,用错曲率去做对比,本身就会损失可区分性——这提醒所有做拓扑搜寻的人,曲率参数不能随便当成自由旋钮。
拓扑信号能走多远:超越最后散射面
传统的宇宙拓扑搜寻主要靠一个非常直观的手段:配对圆(matched circles)。道理很简单——如果宇宙是折叠的,那么视线在到达最后散射面之前就可能穿过某个「接缝」,于是天空中会出现两个圆周,它们的温度图案应该完全一样。只要 dNC 小于 dLSS,这种配对圆就会出现。此前工作正是靠「天上没找到配对圆」来把一大批球形拓扑参数排除掉。
但配对圆只是拓扑最「粗暴」的一种表现形式。如果 dNC 略大于 dLSS,天上确实不会有配对圆,可这并不代表协方差矩阵就变得跟三维球面一样了。本文在数值上验证了这一点,而且结果比预期更宽松。
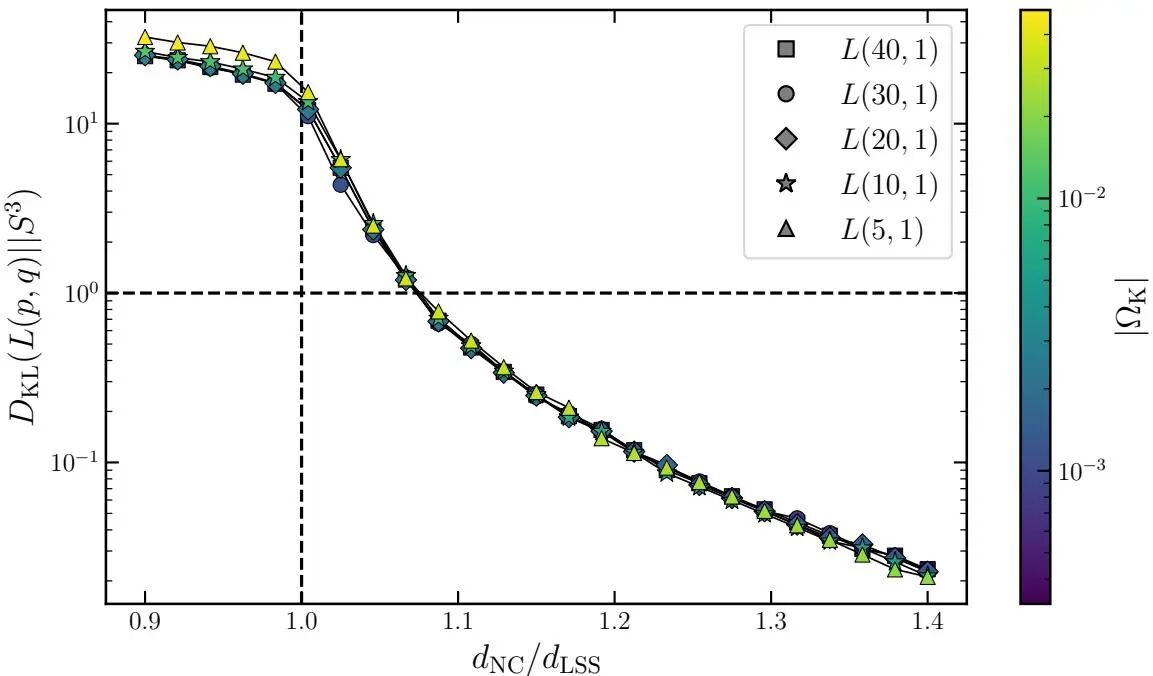 图 6 的读法很关键。竖直虚线左侧是「有配对圆」的区域,右侧是「没有配对圆」的区域。如果拓扑信号只在配对圆区域有效,那么曲线越过竖线就该迅速掉到零附近。但实际结果显示,曲线穿过竖线之后仍然维持在高位,一直到比值约为 1.1 的地方才有明显下降。也就是说,拓扑信号比配对圆多撑了大约 10% 的距离范围。
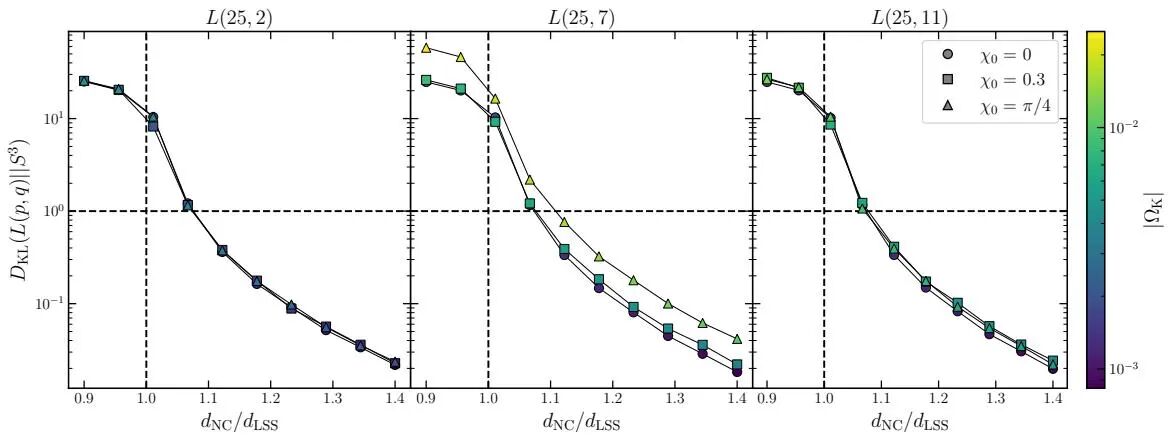 图 7 把非均匀性这一层也加了进来。不同标记形状代表不同的观测者径向位置,可以看出同一个透镜空间里,观测者站得不一样,可区分性差别很明显,这种差异甚至能到数倍量级。而且这种差异完全由 χ0 决定,跟另外两个方位角无关——这一点在公式层面就已经能看出来。
 把这些结果综合起来,本文给出了一个相当有冲击力的推论:对任意大小的空间曲率,无论它多小,总能找到一些透镜空间和观测者位置,使得最近克隆距离落在 0.985 dLSS 到 1.1 dLSS 这个窗口内。处在这个窗口里的观测者,在目前所有已完成的配对圆搜寻中都不会看到任何信号,但拓扑的统计特征依然可能是可发现的。
未来展望:从 Planck 到 LiteBIRD 的拓扑搜寻
本文最实在的贡献之一,是把代码开源了出来,托管在 COMPACT 合作组的 GitHub 组织下,仓库名为 CMB-for-S3,主要用来计算三维球面和透镜空间的关联矩阵。这个组织还同时维护着 CMBtopology、EOT_FDSearch、TopologyPlots 等仓库,分别负责非平凡拓扑下的 CMB 协方差矩阵计算、可定向欧几里得拓扑的基本域搜索、以及欧几里得拓扑生成器的可视化绘图。整个生态覆盖了从计算到可视化的完整链路。
有了全协方差矩阵这个工具,下一步能做的事情就打开了。作者在结论里明确提到,这些结果是为将来用 CMB 温度和偏振数据做透镜空间宇宙学的贝叶斯分析准备理论及计算基础。也就是说,之前的拓扑搜寻基本是在「猜参数、算统计量、看是否排除」这个循环里打转,而现在可以反过来,把 (p, q) 和观测者位置当作待推断参数,直接让数据说话。
龙迷三问
这篇论文到底在解决什么问题?COMPACT 合作组首次给出任意透镜空间的完整 CMB 谐空间协方差矩阵,用 KL 散度证明:即使最近克隆距离超出最后散射面直径 10%,宇宙拓扑的统计信号仍可能被发现。
这篇工作最值得看的点是什么?发现拓扑信号在d_NC/d_LSS达到约1.07时KL散度仍大于1,即最近克隆距离超过最后散射面直径约7%时拓扑仍可区分;对于均匀透镜空间,KL散度在固定d_NC/d_LSS下几乎与p无关;非均匀透镜空间中观察者位置对可区分性有显著影响,L(25,7)在χ₀=π/4处因形成方形格点而KL散度最大
这篇工作的边界或风险在哪里?优点:首次完整计算了任意透镜空间的CMB协方差矩阵含非对角项,提供了统一且计算可行的理论框架,代码开源,KL散度分析揭示了d_NC/d_LSS作为拓扑可探测性的近通用指标。缺点:仅考虑标量扰动未包含张量扰动,仅计算到l_max=30,计算成本仍然很高,对非均匀透镜空间的大规模参数扫描不现实,未考虑透镜效应和噪声等实际观测因素。
如果你还有哪些想要了解的,欢迎在评论区留言或者讨论~龙哥点评
论文创新性分数:★★★★☆
推导任意透镜空间L(p,q)中标量拉普拉斯本征模的解析表达式,结合观察者位置依赖的Wigner D矩阵变换,首次计算完整的CMB谐波协方差矩阵(含非对角项),并用KL散度量化透镜空间与单连通三球面的统计可区分性。
实验合理度:★★★★☆
Kullback-Leibler散度
学术研究价值:★★★★☆
推导任意透镜空间L(p,q)中标量拉普拉斯本征模的解析表达式,结合观察者位置依赖的Wigner D矩阵变换,首次计算完整的CMB谐波协方差矩阵(含非对角项),并用KL散度量化透镜空间与单连通三球面的统。
稳定性:★★★☆☆
现有材料未提供充分的极端条件、重复运行或扰动测试,稳定性暂按中性评价。
适应性以及泛化能力:★★★☆☆
现有材料未完整展示跨数据集、跨场景或分布外实验,泛化能力仍需进一步验证。
硬件需求及成本:★★★☆☆
对于l_max=30、p=25、Ω_K=-10^-3的非均匀透镜空间,计算单个完整关联矩阵需要约4小时墙钟时间,使用40个并行worker,在双路AMD EPYC 7552处理器(96物理核)节点上运行,峰值内存约350GB。
复现难度:★★★☆☆
https://github.com/COMPACTCollaboration
产品化成熟度:★★★☆☆
论文验证以研究实验为主,真实部署中的时延、成本、维护和异常场景仍需补充验证。
可能的问题:仅考虑标量扰动未包含张量扰动,仅计算到l_max=30,计算成本仍然很高,对非均匀透镜空间的大规模参数扫描不现实,未考虑透镜效应和噪声等实际观测因素。
*本文仅代表个人理解及观点,不构成任何论文审核或者项目落地推荐意见,具体以相关组织评审结果为准。欢迎就论文内容交流探讨,理性发言哦~ 想了解更多原文细节的小伙伴,可以点击"阅读原文",查看更多原论文细节哦!

还没有公开留言,欢迎留下你的看法。