
库尔纳工程技术大学单张曝光校正:单调最优传输兼顾欠曝与过曝
原文标题: AutoLumNet: Monotone Optimal Transport for Single-Shot Exposure Correction 主要署名单位: 库尔纳工程技术大学(Khulna University of Engineering & Technology) 首次公开: 2026年8月20日(arXiv v1) 论文: htt
LONGGE AI RESEARCH DAILY
每天筛选值得关注的 AI 论文,用工程视角拆解方法、实验和真正的落地价值。
目前已发表 1811 篇文章
原文标题: AutoLumNet: Monotone Optimal Transport for Single-Shot Exposure Correction 主要署名单位: 库尔纳工程技术大学(Khulna University of Engineering & Technology) 首次公开: 2026年8月20日(arXiv v1) 论文: htt
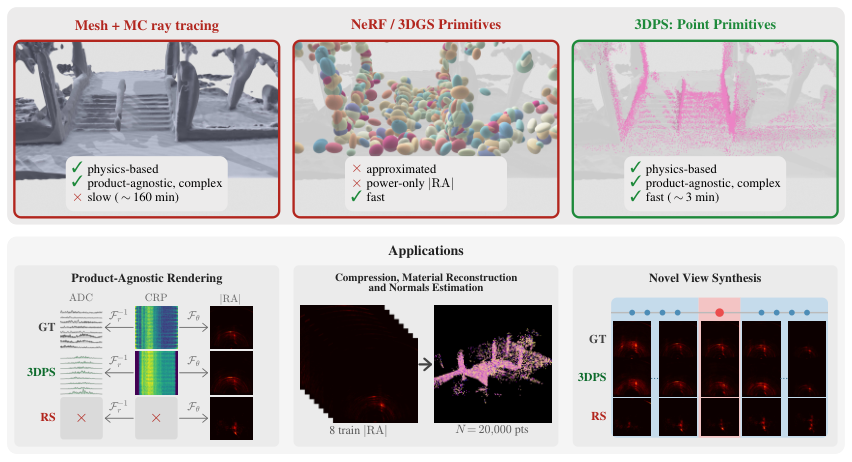
原文标题: 3D Point Splatting for mmWave Radar Novel View Synthesis 首次公开: 2026年9月11日(北京时间) 主要署名单位: 康奈尔理工学院(Cornell Tech,经论文首页核验) 原文链接: https://arxiv.org/abs/2609.11894
原文标题: When Is T est-Time Adaptation Identifiable from Unlabeled Evidence? 首次公开: 2026年9月10日(arXiv v1) 主要署名单位: 南洋理工大学;数字分子分析与科学研究所;电子与电气工程学院 原论文: https://arxiv.org/abs/2609.11235

烟雾里的三维重建,难点不只是“把图变清楚”。烟在不同视角、不同拍摄时刻会变化,相机又会把原始光信号做一轮非线性色彩加工;如果先逐张去烟再建模,微小色差会被三维系统当成真实结构。FujinSplat的核心反转,是先回到相机原始成像技术(RAW)域拆开烟雾与相机成像,再只让一致的校正结果监督静态高斯场。以下均为论文报告结果,本地未复现实验:它在真实烟雾评测系统(
论文基本信息据官方论文、arXiv与项目页整理;正文不展示普通作者姓名。
论文基本信息据官方论文与项目页整理;正文不展示普通作者姓名。
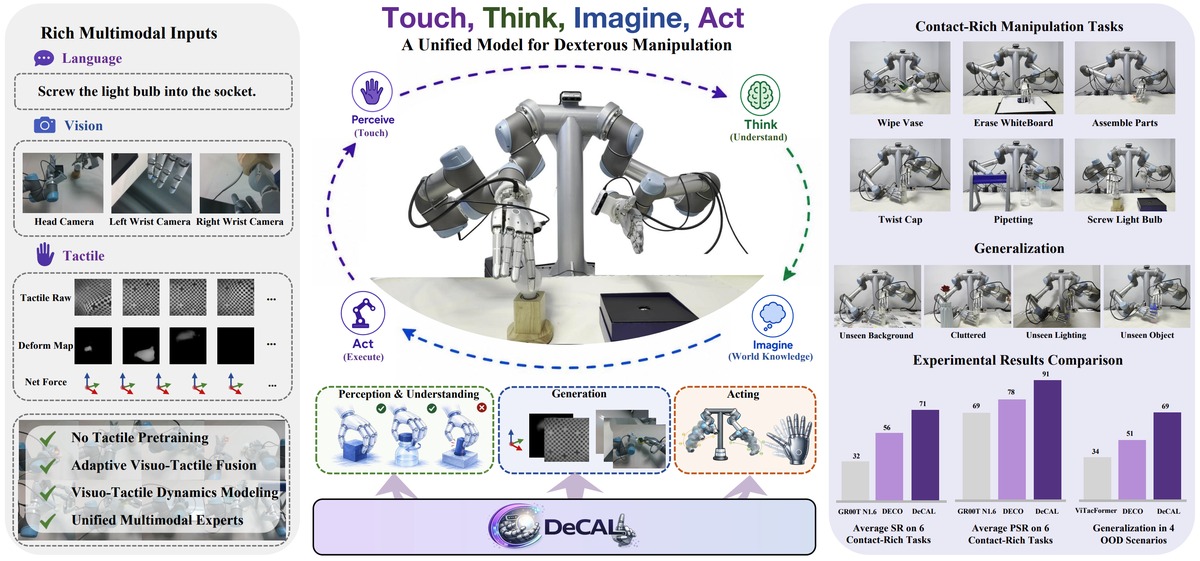
机器人在演示视频里越来越像“会了”,一换相机、桌面、物体或任务长度,却常常立刻掉链子。这7篇近一周新论文刚好把问题拆成七段:数据、示范、空间、接触、全身控制、想象与实机验收。

原文标题: Omni Interaction Agent Technical Report 首次公开: 2026年9月9日(arXiv v1,北京时间;协调世界时为9月8日16:22) 主要署名单位: 腾讯混元语音团队 研究领域: 全模态实时交互智能体、全双工语音与长程任务执行 原论文: arXiv 2609.08977
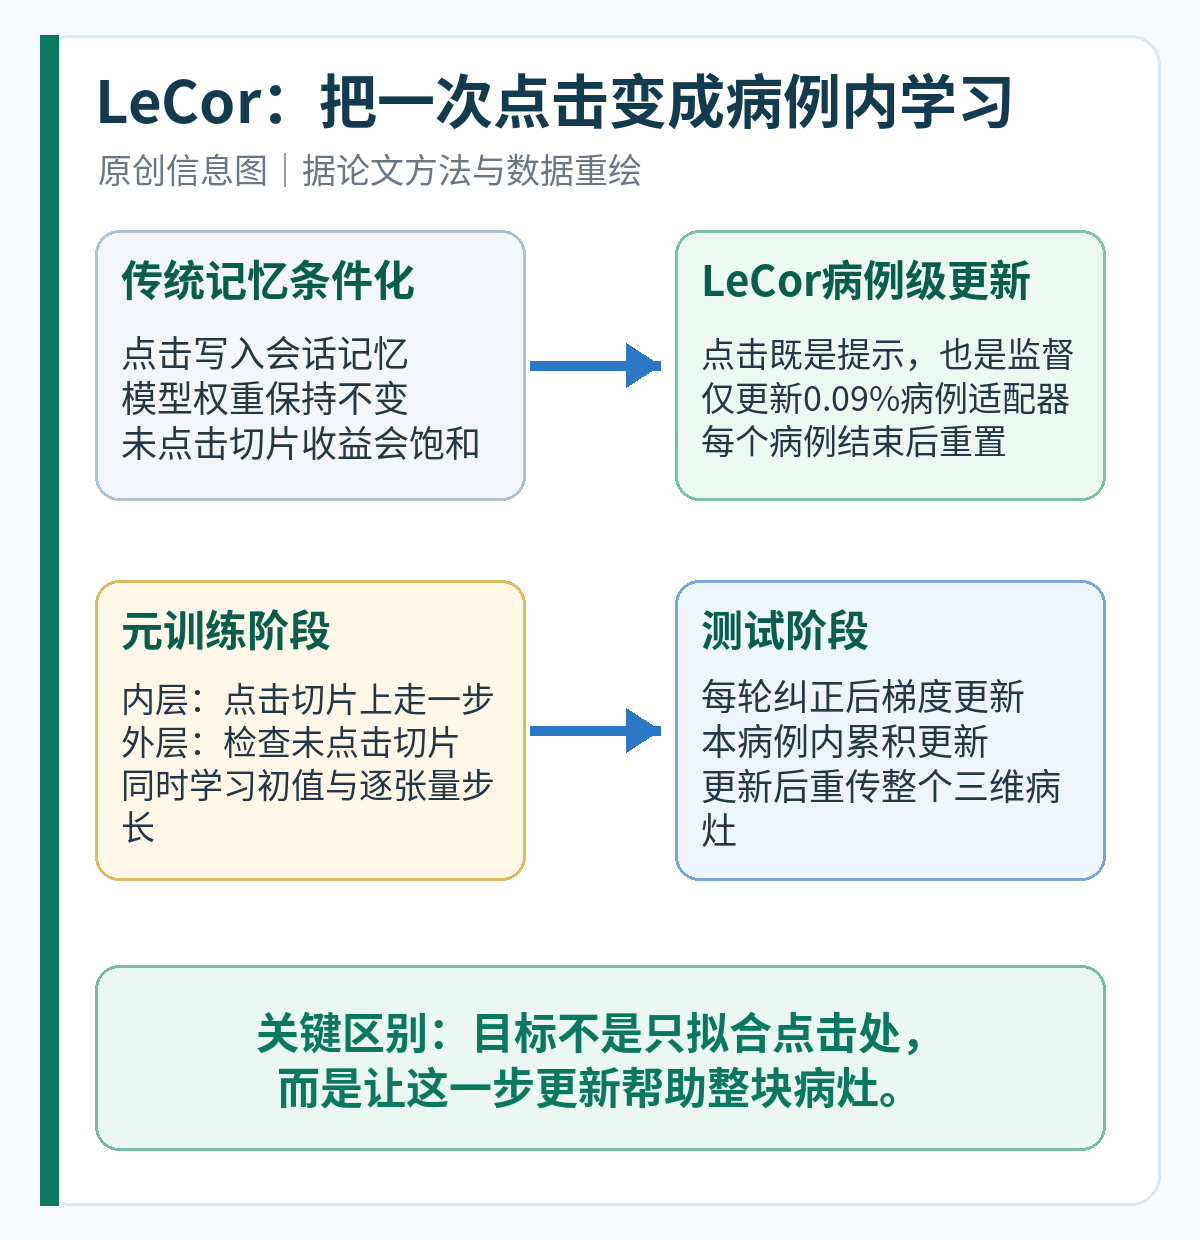
原文标题: LeCor: Learning to Be Corrected by Meta -Learned Test -Time Training for Interactive 3D Lung -Tumour Segmentation 首次公开: 2026年9月9日(arXiv v1,北京时间) 主要署名单位: 约翰霍普金斯大学、明尼苏达大学 研究领域:

原文标题: MedDeID enables locally governed clinical-text de-identification from real or synthetic training data 首次公开: 2026年9月9日(arXiv v1) 主要署名单位: 安特卫普大学(University of Antwerp) 原论文: htt
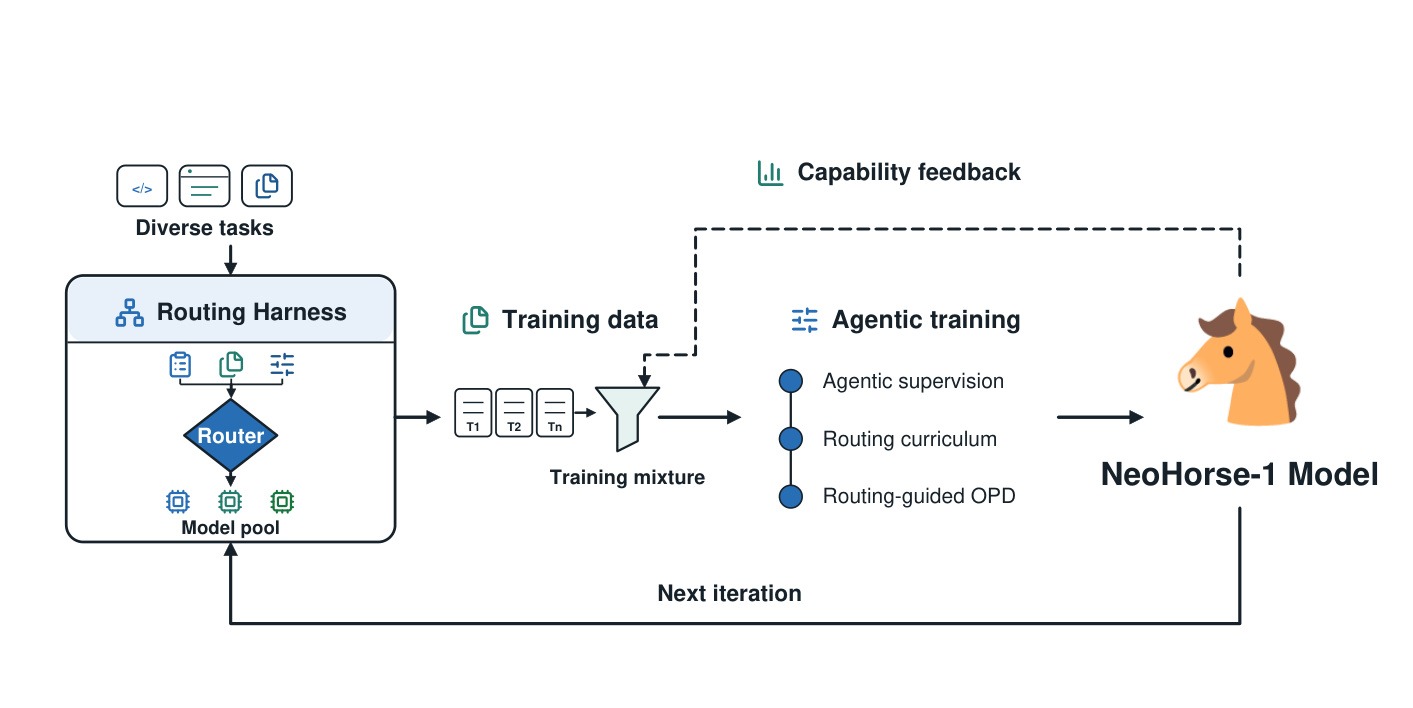
原文标题: NeoHorse-1: Towards Recursive Self-Improvement via Agentic Post-Training with Routing Harness 首次公开: 2026年9月8日(arXiv v1) 主要署名单位: TokenRhythm Technologies 论文: https://arxiv.org
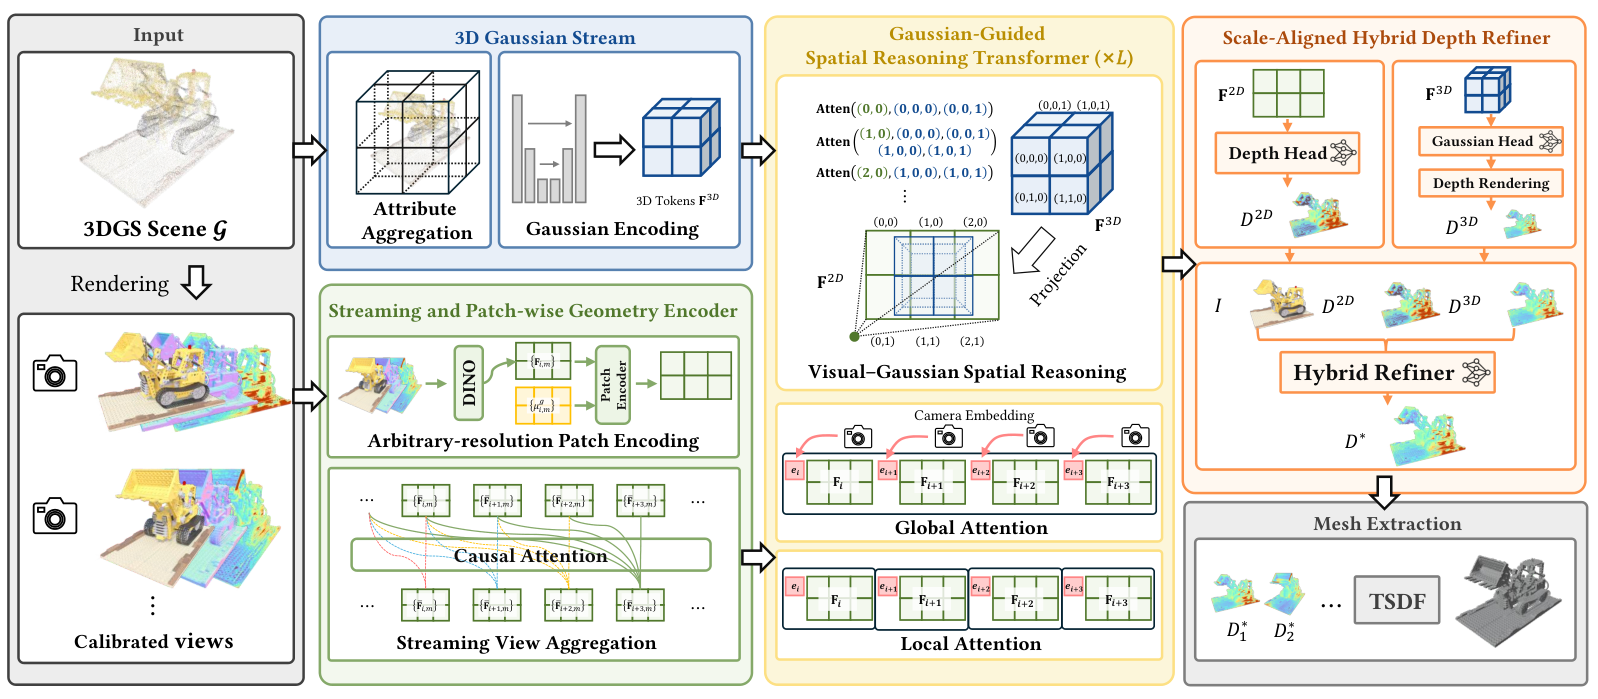
论文基本信息 原文标题: AnyGS2Mesh: Feed-Forward Mesh Reconstruction from 3D Gaussian Splatting with Arbitrary-Resolution Views 首次公开: 2026年9月3日(arXiv v1) 主要署名单位: 中国科学技术大学 具体领域: 3D Gaussian Sp
LONGGE AI COMMUNITY
加入「龙哥读论文」知识星球,持续获取 AI 论文、资讯、开源项目、招聘与研究思路。
加入龙哥读论文微信群:添加微信 kangjinlonghelper,备注“研究方向 + 地点 + 学校/公司 + 昵称”。
 微信扫码加入知识星球