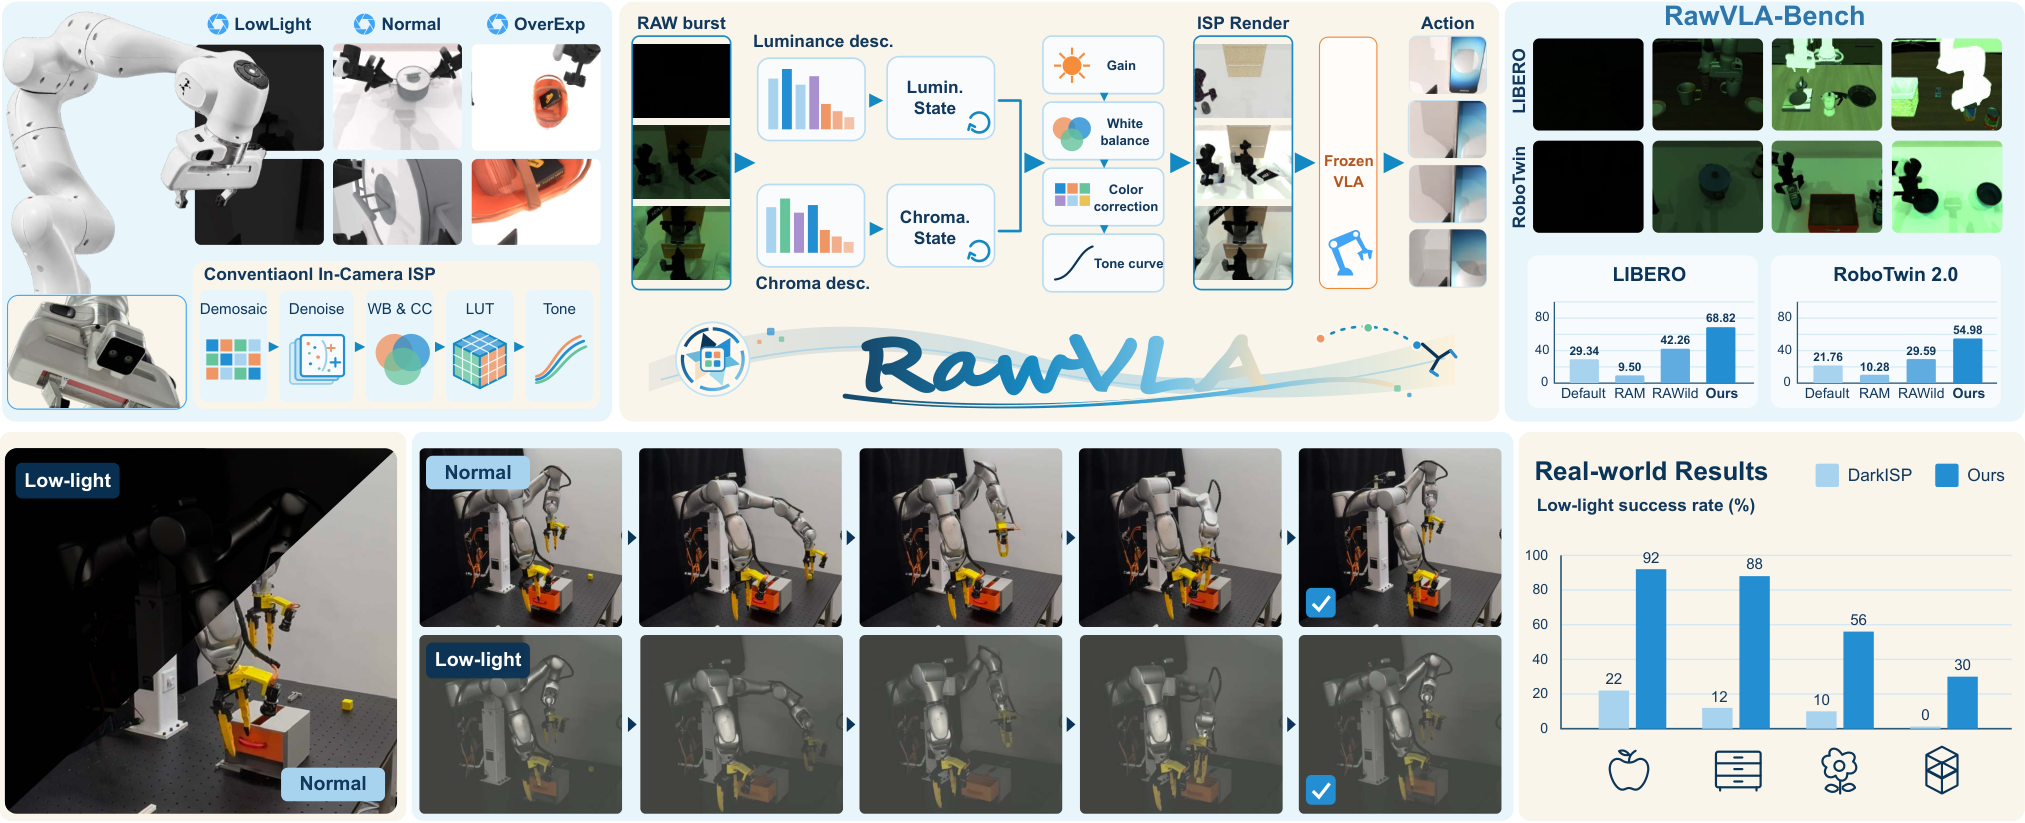
东京大学与D-Robotics低光机器人操作:成功率从0升至66.5%
论文基本信息 原文标题: RawVLA: Embodied Neural Image Signal Processor For Robotic Manipulation 首次公开: 2026年9月29日 署名单位: 东京大学、D-Robotics、南洋理工大学、东北大学、香港科技大学(广州) 原论文: https://arxiv.org/abs/2609.3
LONGGE AI RESEARCH DAILY
每天筛选值得关注的 AI 论文,用工程视角拆解方法、实验和真正的落地价值。
目前已发表 1811 篇文章
论文基本信息 原文标题: RawVLA: Embodied Neural Image Signal Processor For Robotic Manipulation 首次公开: 2026年9月29日 署名单位: 东京大学、D-Robotics、南洋理工大学、东北大学、香港科技大学(广州) 原论文: https://arxiv.org/abs/2609.3
论文基本信息 研究对象: 传感器原始信号(RAW) 原文标题: RAWild: Sensor-Agnostic RAW Object Detection via Physics-Guided Curve and Grid Modeling 首次公开: 2026年5月7日 署名单位: I2WM、东京大学、日本理化学研究所 会议: NeurIPS 2026 原论
论文基本信息 方法名称: 合成奖励因果探索训练框架(TRACE) 原文标题: TRACE: Training Reasoning Agents for Causal Exploration with Synthesized Rewards 首次公开时间: 2026年9月9日 署名单位: 独立研究者 作者: Rui Sun、Zhan Shi、Bing He 研
论文基本信息 方法名称: 交互感知轨迹规划框架(INTERACT) 原文标题: INTERACT: Interactive Planning for Autonomous Driving via Anchor-Conditioned Prediction and Trust-Region Refinement 首次公开时间: 2026年9月25日 署名单位:
方法名称: 自然语言提示病理图像分割模型(PathSegmentor)
论文基本信息 方法名称: 双输入与负样本感知特征微调真实图像超分方法(D N F-S R) 原文标题: D N F-S R: Dual - Input and Negative - Aware Feature Fine - Tuning for Real - World Image Super - Resolution 署名单位: 南开大学计算机学院视觉计算
论文基本信息 方法名称: 双阶段内生注意力利用方法(DIAL) 原文标题: Harnessing Intrinsic Subject- Aware Attention for Controllable Multi- Subject Video Generation 首次公开: 2026年9月10日 署名单位: 阿里巴巴集团、北京大学 研究领域: 多主体参考图
论文基本信息 方法名称: 质心Voronoi高斯简化方法(CVT-GS) 原文标题: CVT-GS: Learning to Simplify 3D Gaussian Splatting with Centroidal Voronoi Tessellation 首次公开: 2026年9月8日 署名单位: 北京理工大学、北京大学 研究领域: 3D高斯泼溅场景简
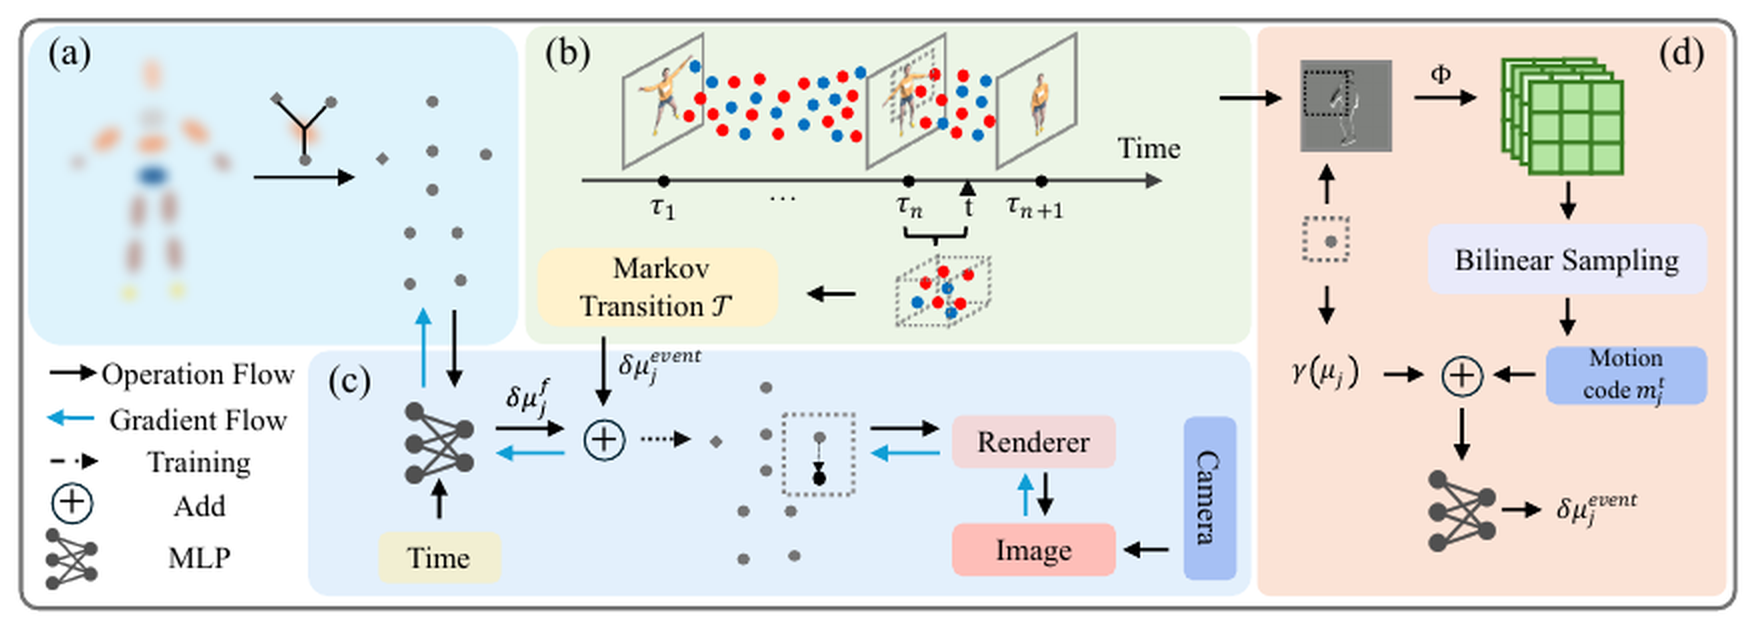
论文基本信息 方法名称: 事件驱动马尔可夫链高斯泼溅方法(EdMCGS) 原文标题: EdMCGS: Event -Driven Markov Chain Gaussian Splatting for Extreme -Low -Frame -Rate Dynamic Scene Reconstruction 中文概括: 用事件流驱动马尔可夫状态转移,在极低
论文基本信息 名称说明: 连续滑车沟角测量系统(SA-Profile);滑车沟角指标(SA) 技术说明: 超分辨率技术(Super-Resolution);磁共振成像技术(MRI) 原文标题: SA-Profile: Automated Sulcus Angle Profiling from Super-Resolution MRI 首次公开: 2026年9
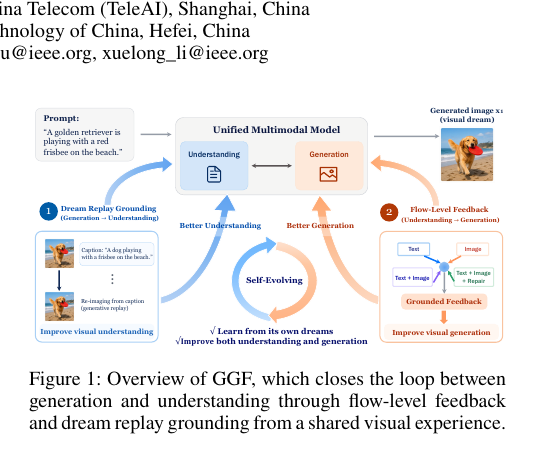
论文基本信息 原文标题: 受约束的自我改进(Self-Evolving)——Dreaming in Flow: Generative Grounding Feedback for Self-Evolving Unified Multimodal Models 首次公开: 2026年9月8日 署名单位: 上海交通大学、中国电信人工智能研究院、中国科学技术大学
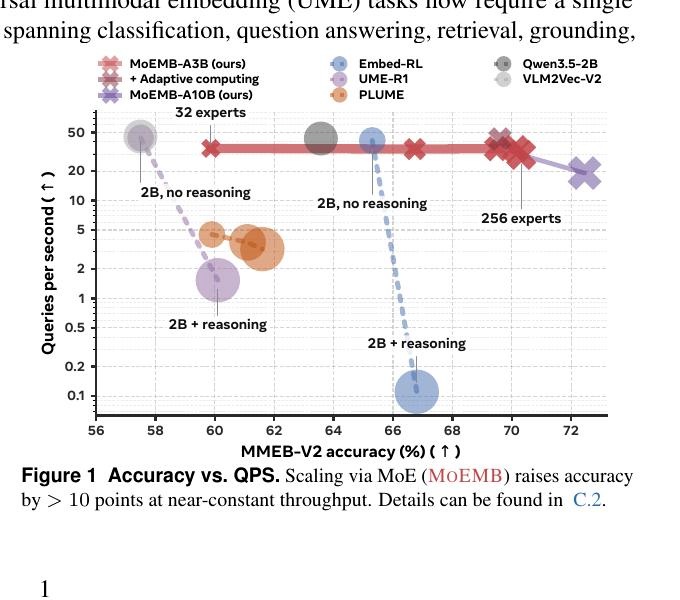
论文基本信息 原文标题: MoEMB: Scaling Universal Multimodal Embeddings with Efficient Mixture-of-Experts Models 中文概括: 用稀疏专家扩展通用多模态向量模型,并让不同输入动态使用不同算力 署名单位: Meta AI、中佛罗里达大学 首次公开: 2026年9月8日 原论文
LONGGE AI COMMUNITY
加入「龙哥读论文」知识星球,持续获取 AI 论文、资讯、开源项目、招聘与研究思路。
加入龙哥读论文微信群:添加微信 kangjinlonghelper,备注“研究方向 + 地点 + 学校/公司 + 昵称”。
 微信扫码加入知识星球