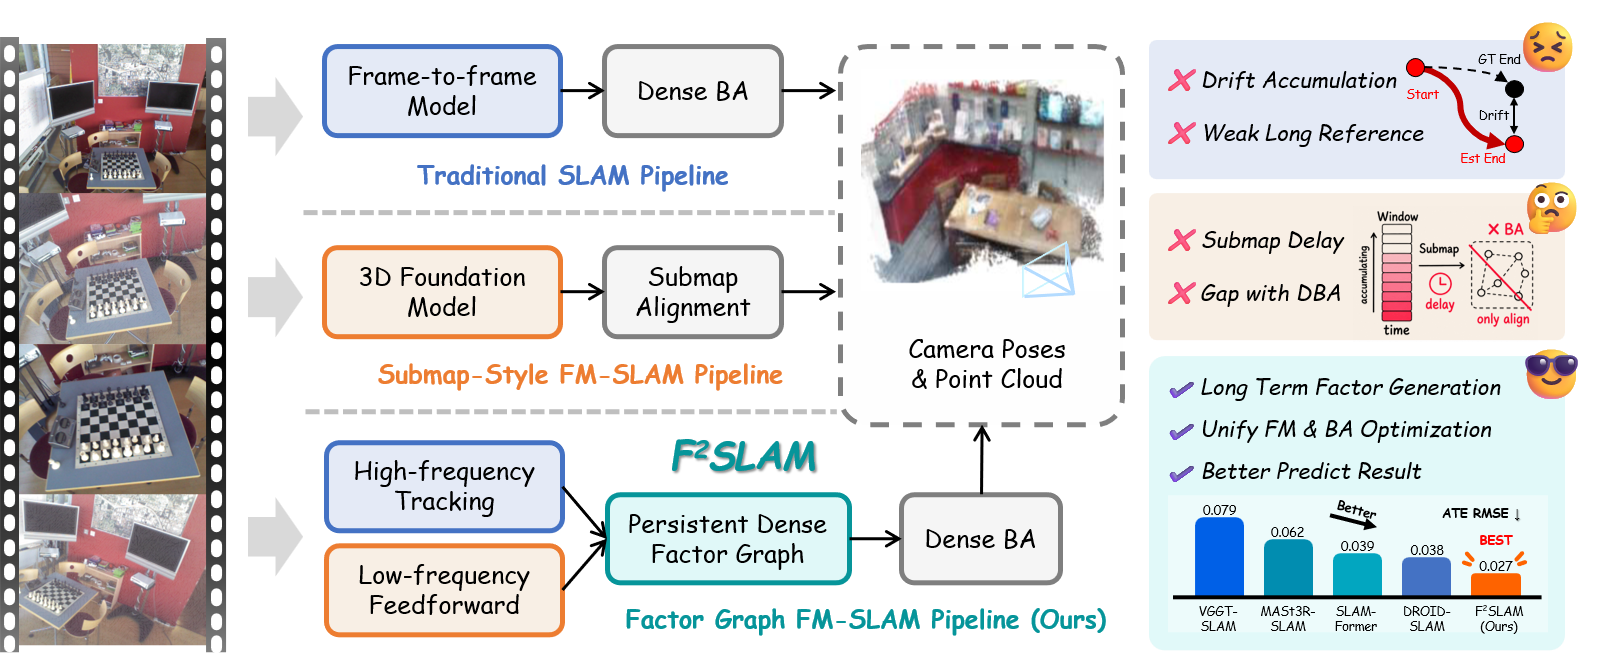
东京大学机器人三维视觉:F² SLAM让快追踪与慢思考共用一张地图,Replica误差降至2毫米
论文基本信息 文中简称: 视觉同步定位与建图系统(SLAM) 原文标题: F² SLAM: Feed-forward Factor SLAM 首次公开: 2026年10月4日 署名单位: 东京大学、东北大学、中国科学技术大学、萨拉戈萨大学 原论文: https://arxiv.org/abs/2610.05207
LONGGE AI RESEARCH DAILY
每天筛选值得关注的 AI 论文,用工程视角拆解方法、实验和真正的落地价值。
目前已发表 1811 篇文章
论文基本信息 文中简称: 视觉同步定位与建图系统(SLAM) 原文标题: F² SLAM: Feed-forward Factor SLAM 首次公开: 2026年10月4日 署名单位: 东京大学、东北大学、中国科学技术大学、萨拉戈萨大学 原论文: https://arxiv.org/abs/2610.05207
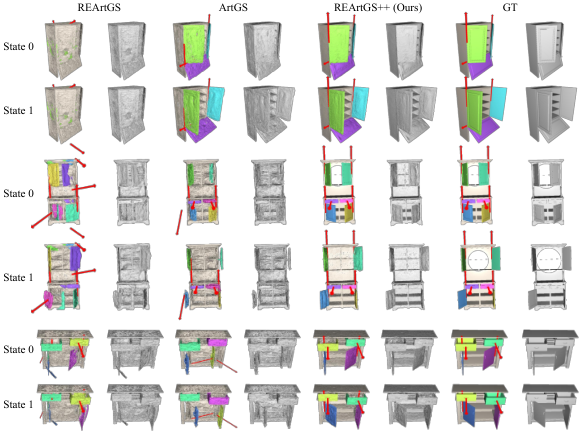
论文基本信息 原文标题: REArtGS++: Generalizable Articulation Reconstruction with Temporal Geometry Constraint via Planar Gaussian Splatting 首次公开: 2025 年 11 月 21 日 会议: CVPR 2026 原论文: https://
LONGGE AI COMMUNITY
加入「龙哥读论文」知识星球,持续获取 AI 论文、资讯、开源项目、招聘与研究思路。
加入龙哥读论文微信群:添加微信 kangjinlonghelper,备注“研究方向 + 地点 + 学校/公司 + 昵称”。
 微信扫码加入知识星球