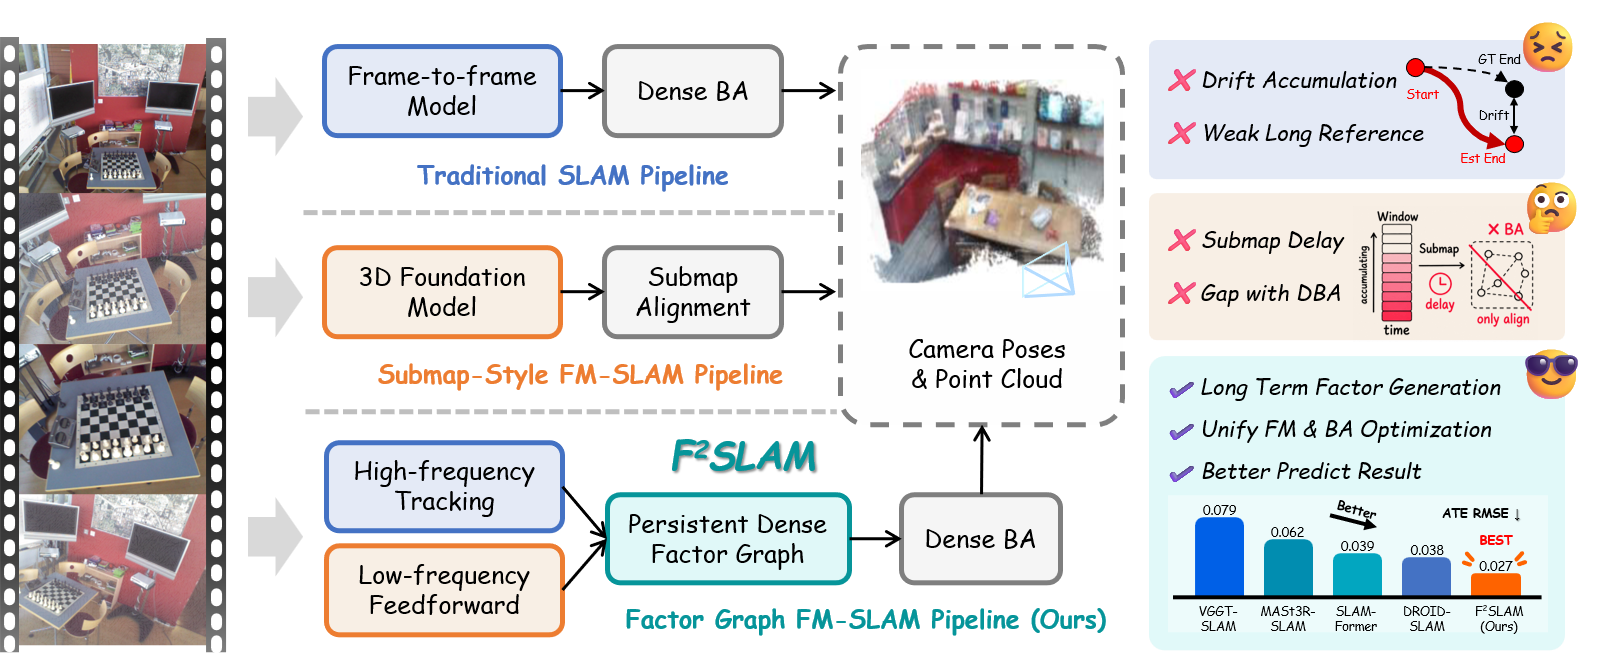
东京大学机器人三维视觉:F² SLAM让快追踪与慢思考共用一张地图,Replica误差降至2毫米
论文基本信息 文中简称: 视觉同步定位与建图系统(SLAM) 原文标题: F² SLAM: Feed-forward Factor SLAM 首次公开: 2026年10月4日 署名单位: 东京大学、东北大学、中国科学技术大学、萨拉戈萨大学 原论文: https://arxiv.org/abs/2610.05207
LONGGE AI RESEARCH DAILY
每天筛选值得关注的 AI 论文,用工程视角拆解方法、实验和真正的落地价值。
目前已发表 1811 篇文章
论文基本信息 文中简称: 视觉同步定位与建图系统(SLAM) 原文标题: F² SLAM: Feed-forward Factor SLAM 首次公开: 2026年10月4日 署名单位: 东京大学、东北大学、中国科学技术大学、萨拉戈萨大学 原论文: https://arxiv.org/abs/2610.05207
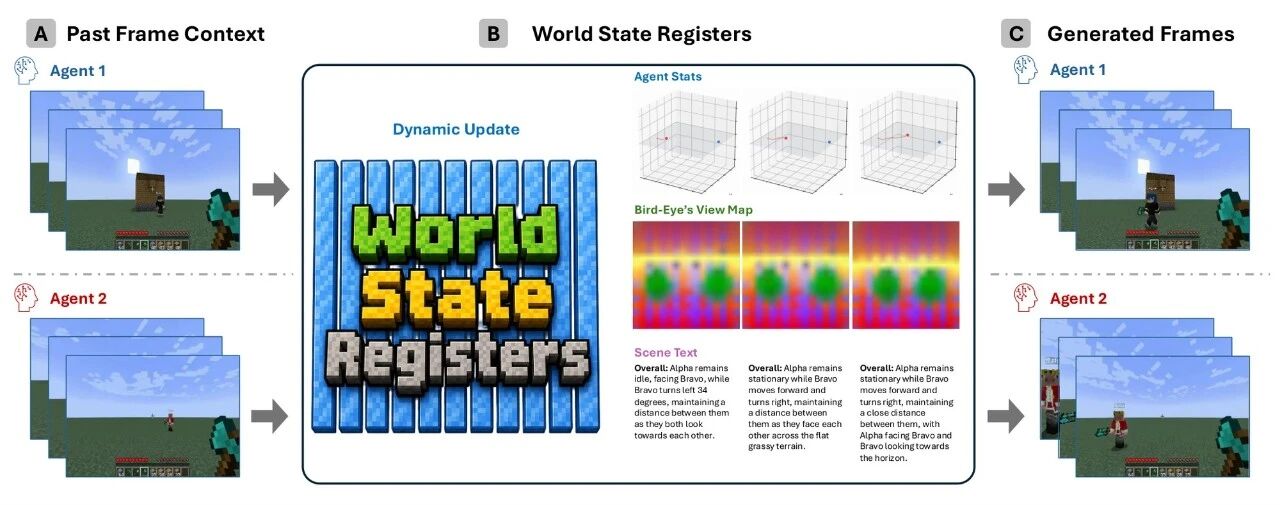
论文基本信息 原文标题: 多智能体自回归扩散模型与世界状态寄存器(Streaming Multi-Agent Autoregressive Diffusion Model with World State Registers) 首次公开: 2026年7月23日 署名单位: 加州大学洛杉矶分校、Adobe Research 原论文: https://arxiv

原文标题: RoboFolDeX: A Physical-World Benchmark for Long-Horizon Robotic Manipulation of Deformable Objects 首次公开: 2026年9月9日 署名单位: 复旦大学、美的集团(上海)人工智能研究中心、卡内基梅隆大学 原论文: https://arxiv.org/

论文基本信息 原文标题: Do GUI Agents Know When Not to Act? Enabling Conflict-Aware Termination for Multimodal GUI Agents 首次公开: 2026 年 9 月 3 日 主要署名单位: 上海交通大学;蚂蚁集团 具体领域: GUI智能体 核心亮点: 冲突成功率从6.9

论文基本信息 原文标题: HeroGS: Hierarchical Guidance for Robust 3D Gaussian Splatting under Sparse Views 首次公开: 2026 年 3 月 1 日 当前版本: v2,2026 年 3 月 3 日 机构: 中国科学院大学 原论文: https://arxiv.org/abs/2
LONGGE AI COMMUNITY
加入「龙哥读论文」知识星球,持续获取 AI 论文、资讯、开源项目、招聘与研究思路。
加入龙哥读论文微信群:添加微信 kangjinlonghelper,备注“研究方向 + 地点 + 学校/公司 + 昵称”。
 微信扫码加入知识星球