
加州大学欧文分校自动驾驶世界模型新论文:SafeDriveVLA先预演导航后果再决策
论文标题:SafeDriveVLA:面向冲突感知端到端自动驾驶的“导航条件世界模型预演”方法
LONGGE AI RESEARCH DAILY
每天筛选值得关注的 AI 论文,用工程视角拆解方法、实验和真正的落地价值。
目前已发表 1811 篇文章
论文标题:SafeDriveVLA:面向冲突感知端到端自动驾驶的“导航条件世界模型预演”方法
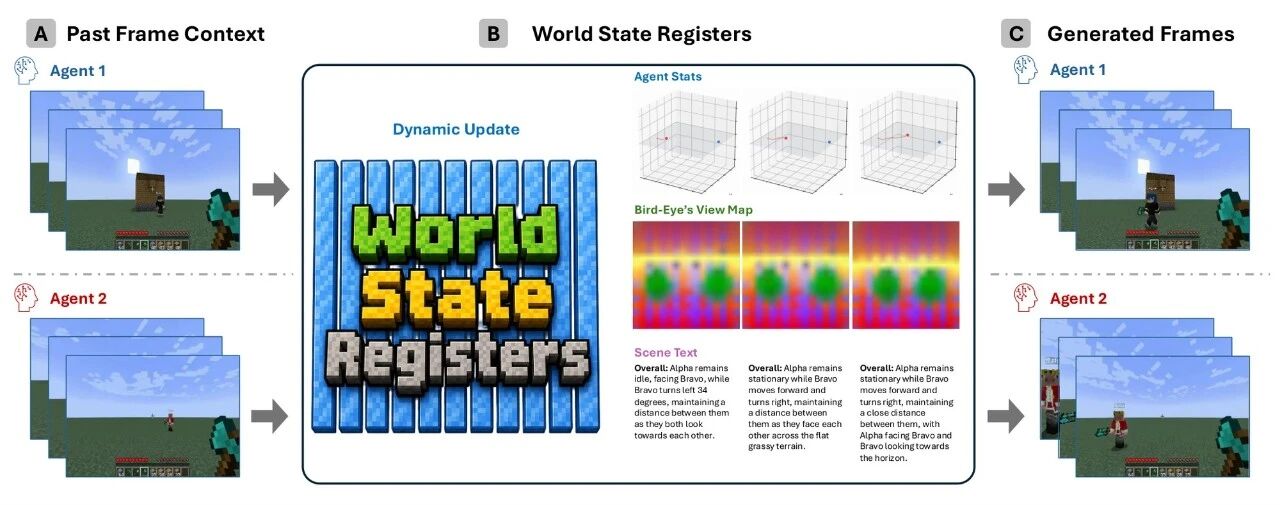
论文基本信息 原文标题: 多智能体自回归扩散模型与世界状态寄存器(Streaming Multi-Agent Autoregressive Diffusion Model with World State Registers) 首次公开: 2026年7月23日 署名单位: 加州大学洛杉矶分校、Adobe Research 原论文: https://arxiv
原文标题: Programmable World Model 首次公开: 2026年9月10日 署名单位: Alaya Lab 原论文: https://arxiv.org/abs/2609.10540 项目页: https://alaya-lab.github.io/pwm 开源代码: https://github.com/AlayaLab/pwm
很多世界模型都在追求更大、更密、更强的潜变量和预测器。这篇工作偏偏反过来问:如果让大量潜变量维度直接归零,只保留少数活跃维度,未来会不会反而更好预测?纽约大学与AMI Labs团队给出的答案很有意思:在困难的PushT规划任务中,稀疏表示没有包打天下,却让中等容量预测器相对稠密基线提高24%—57%的规划成功率。真正值得看的,不只是“57%”这个数字,而是它

机器人不是“看见东西就动”,而是要先判断下一步世界应该变成什么样,再找到能把这个变化真正做出来的动作。 UniMPA把未来预测、历史经验和动作生成接到同一条链上,在真实双臂机器人长任务中取得72.0%最终成功率、83.3%累计成功率。
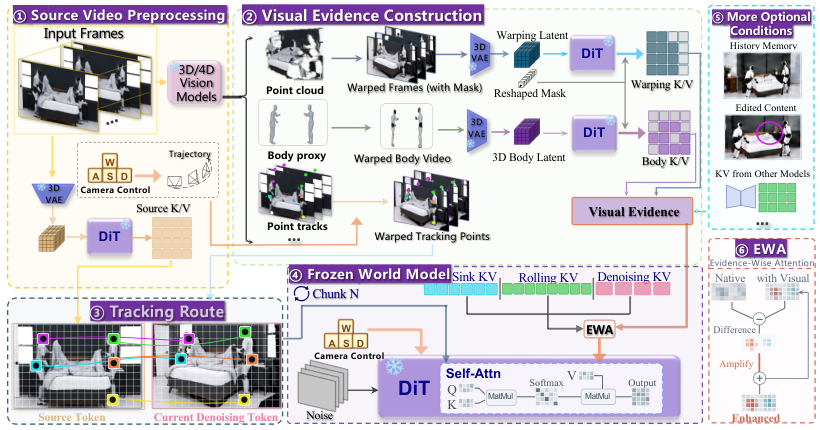
论文基本信息 方法名称: 世界中世界方法(WiW) 原文标题: World in World: Explore the World with World Models 署名单位: 西湖大学智能实验室 首次公开: 2026年9月10日(arXiv v1) 原论文: https://arxiv.org/abs/2609.11548 项目页: https://ch
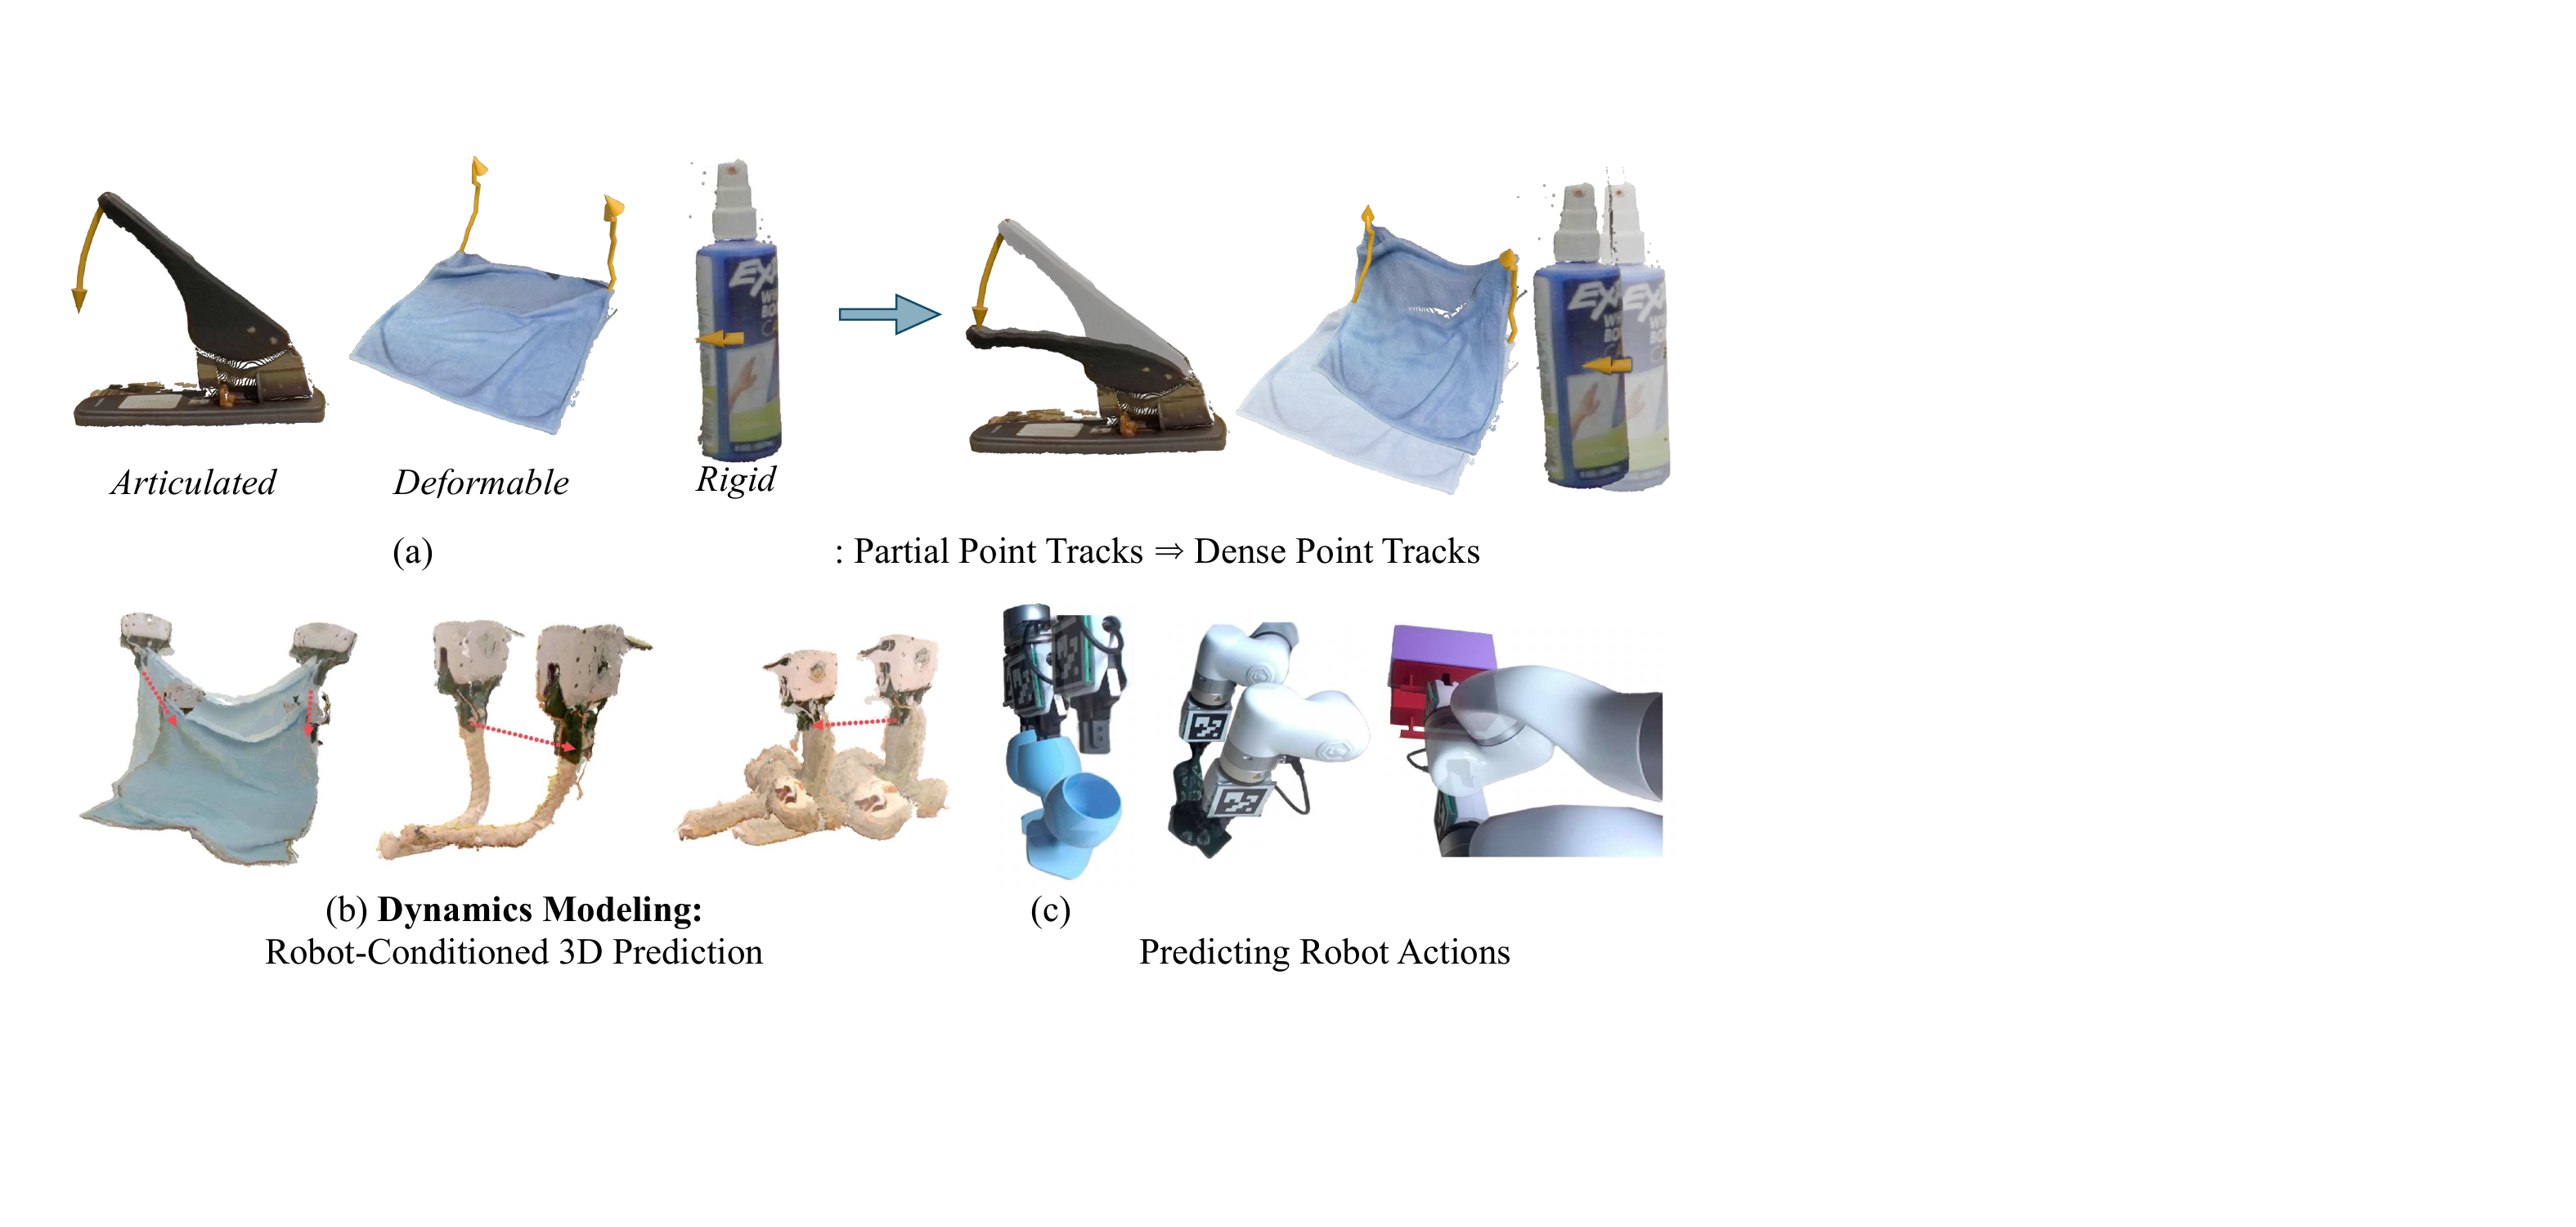
论文基本信息 方法名称: PointZero 原文标题: PointZero: 3D Point Track Completion for Learning Transferable 3D Dynamics 署名单位: 卡内基梅隆大学、哥伦比亚大学、英伟达 首次公开: 2026年9月17日(北京时间,arXiv v1) 原论文: https://arxiv.
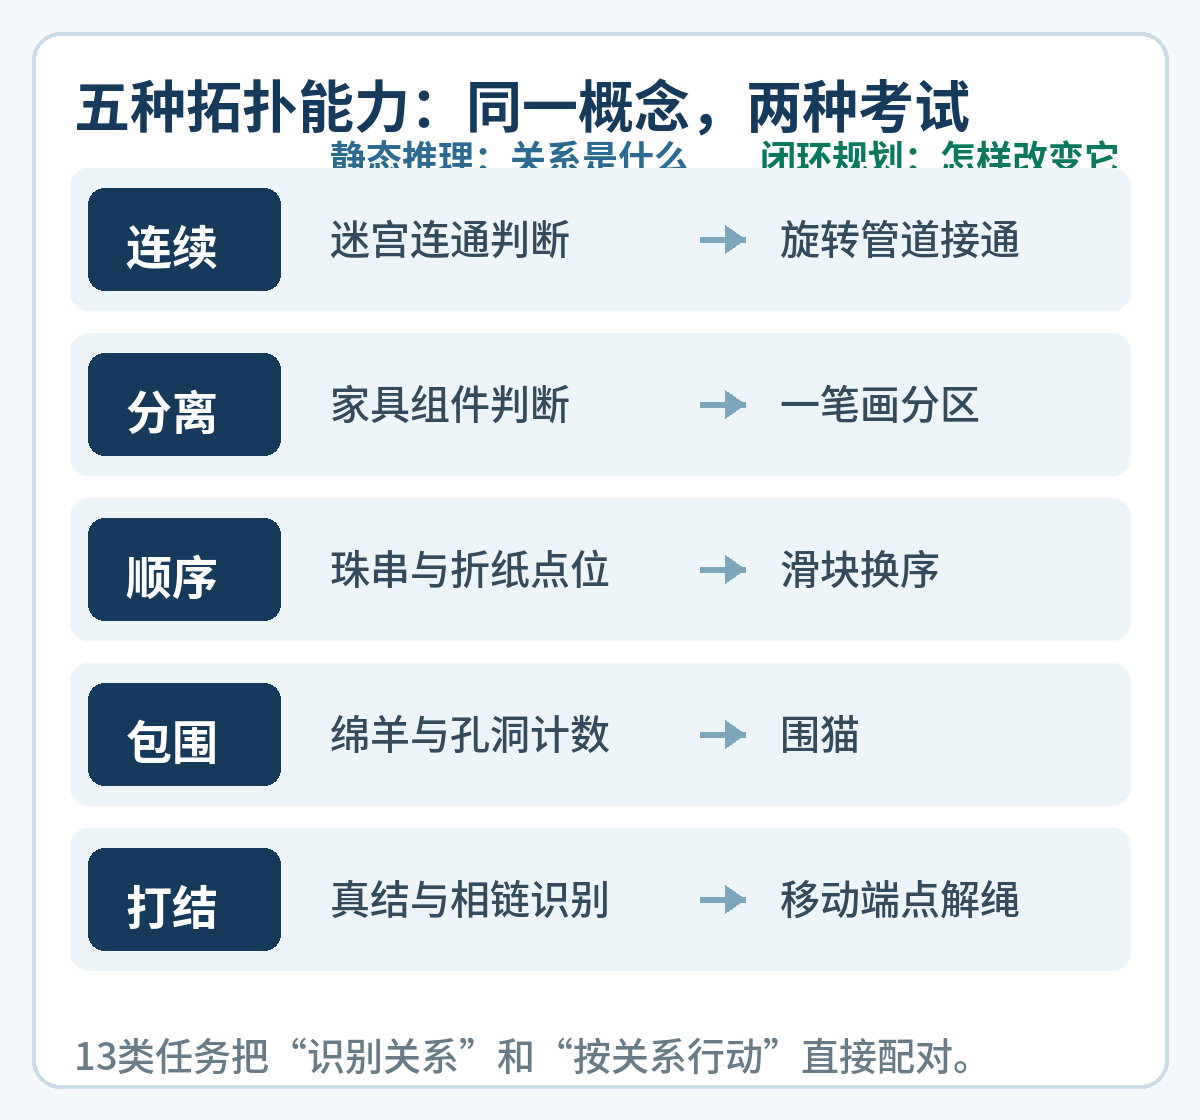
论文基本信息 拓扑评测系统(MindTopo)原文标题: MindTopo: Can Foundation Models Reason in Topological Space? 首次公开: 2026年9月11日 01:54(北京时间,arXiv v1) 主要署名单位: 西北大学、微软研究院、斯坦福大学 论文入口: https://arxiv.org/abs
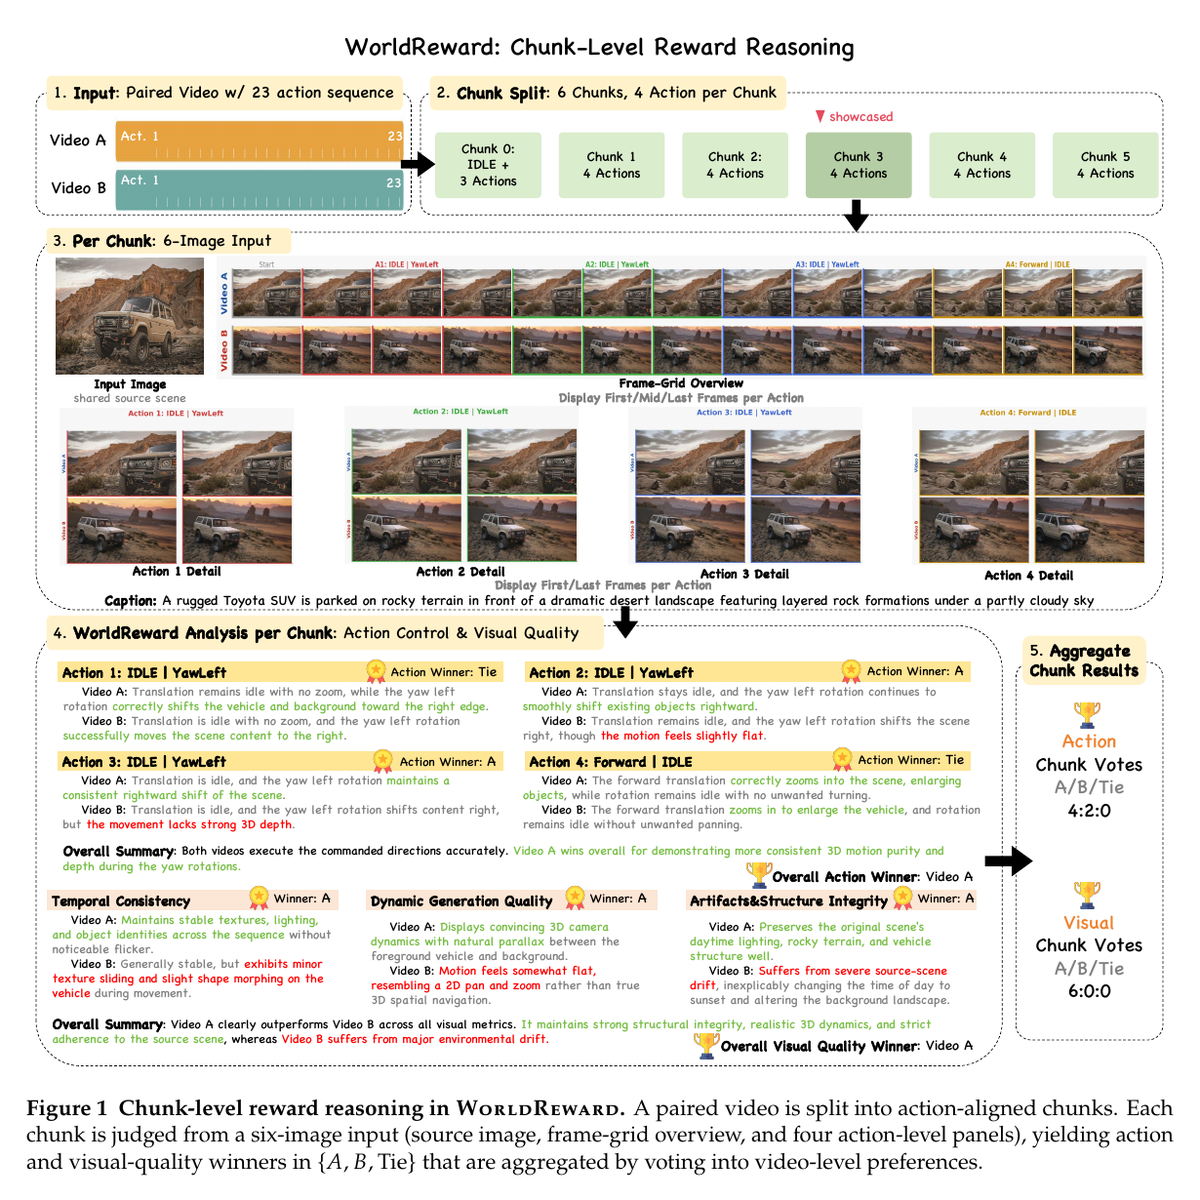
世界模型生成的视频越来越逼真,但它可能一边把画面做得很漂亮,一边悄悄执行错了相机指令。复旦、腾讯混元、上海创智学院、上海交大和上海人工智能实验室等团队提出 WorldReward:不再只看单帧美不美,而是逐段检查“动作有没有做对、画面有没有崩”。在 760 对人工标注视频上,它对动作、外观和运动质量的判断一致率分别达到 77.63%、81.32% 和 73.
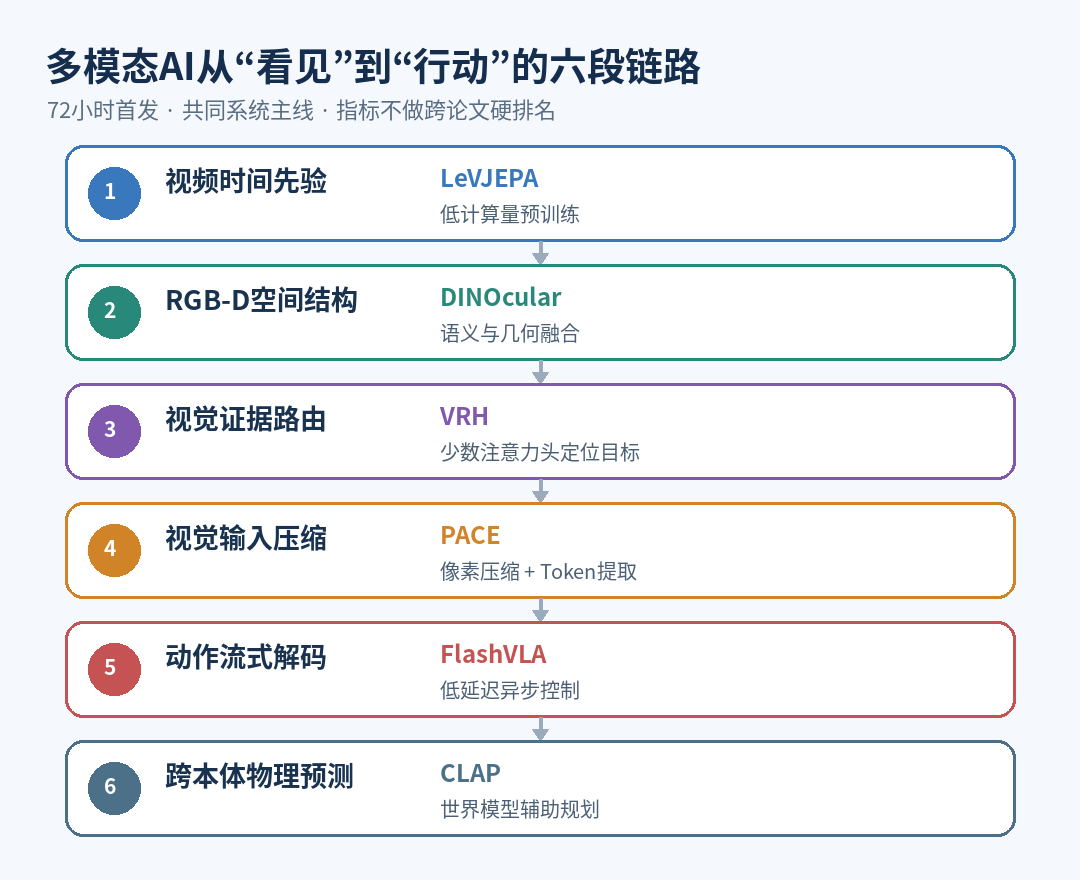
一套多模态系统可以在图片问答里拿高分,却未必能在真实机器人上及时完成一次抓取。问题不只出在模型是否“聪明”,而是视频表征、空间几何、证据路由、视觉压缩、动作生成和物理预测能否在同一时间预算里闭环。 过去72小时首发的6篇论文,恰好把这条链路的六个关键瓶颈同时摊开。
LONGGE AI COMMUNITY
加入「龙哥读论文」知识星球,持续获取 AI 论文、资讯、开源项目、招聘与研究思路。
加入龙哥读论文微信群:添加微信 kangjinlonghelper,备注“研究方向 + 地点 + 学校/公司 + 昵称”。
 微信扫码加入知识星球