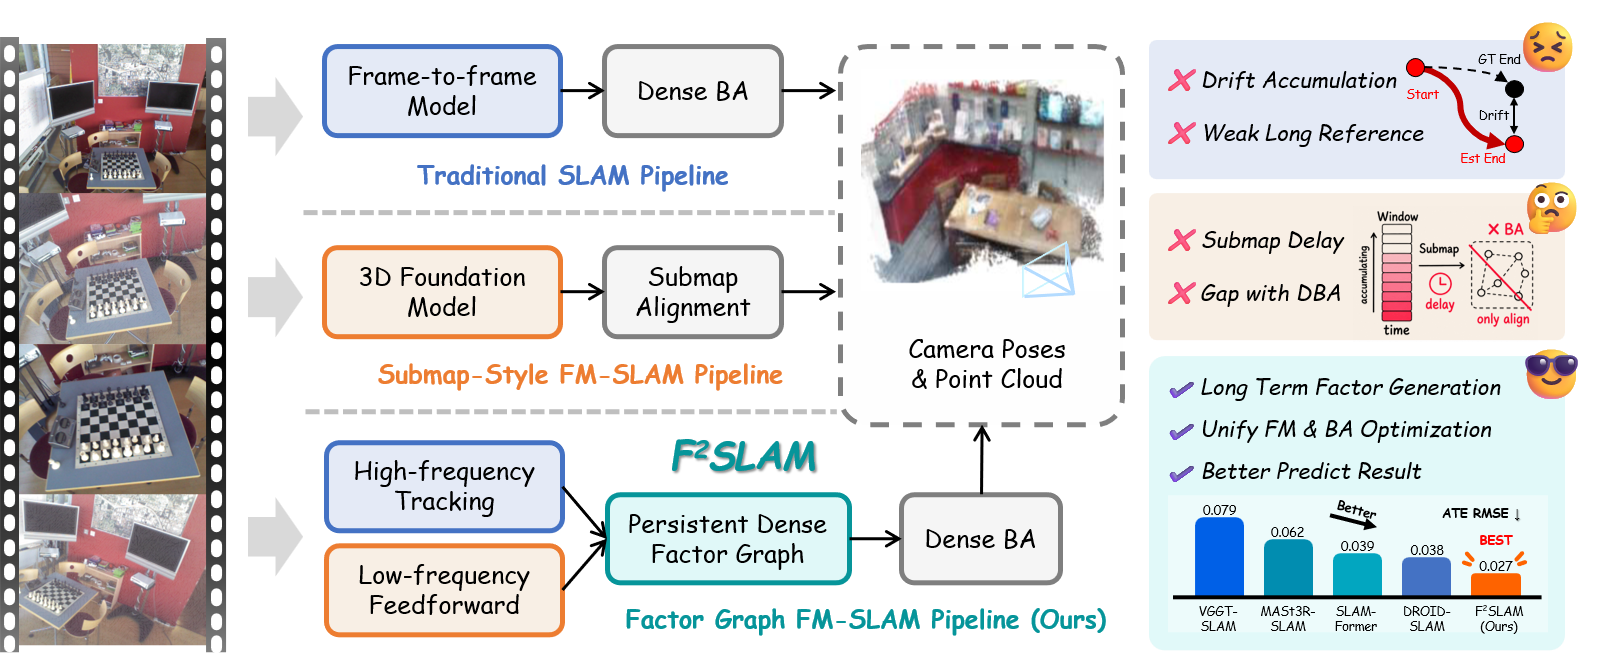
东京大学机器人三维视觉:F² SLAM让快追踪与慢思考共用一张地图,Replica误差降至2毫米
论文基本信息 文中简称: 视觉同步定位与建图系统(SLAM) 原文标题: F² SLAM: Feed-forward Factor SLAM 首次公开: 2026年10月4日 署名单位: 东京大学、东北大学、中国科学技术大学、萨拉戈萨大学 原论文: https://arxiv.org/abs/2610.05207
LONGGE AI RESEARCH DAILY
每天筛选值得关注的 AI 论文,用工程视角拆解方法、实验和真正的落地价值。
目前已发表 1811 篇文章
论文基本信息 文中简称: 视觉同步定位与建图系统(SLAM) 原文标题: F² SLAM: Feed-forward Factor SLAM 首次公开: 2026年10月4日 署名单位: 东京大学、东北大学、中国科学技术大学、萨拉戈萨大学 原论文: https://arxiv.org/abs/2610.05207
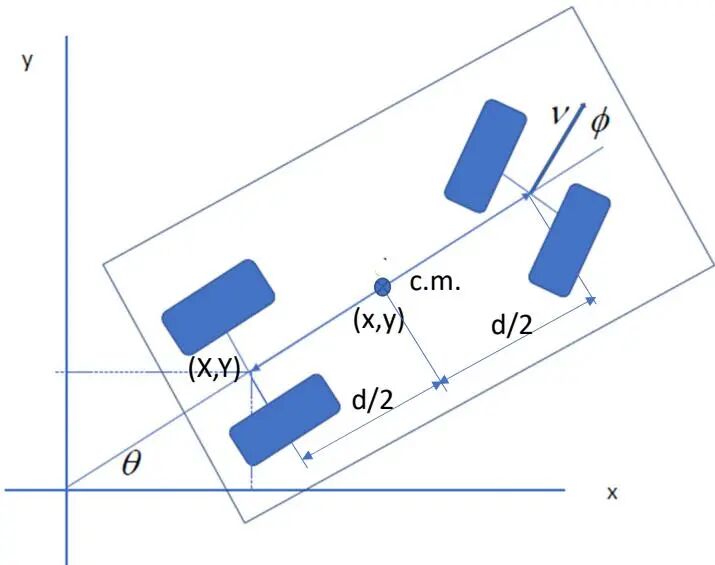
几十年了,类车机器人「最快怎么开」这个问题,一直建立在一个有点心虚的假设上——轮胎永远不打滑。这篇论文把自行车模型的轮胎接触力算进来,发现最优路径的清单上其实还缺三条基元,而且缺的正好是轮胎将滑未滑的那一瞬间。
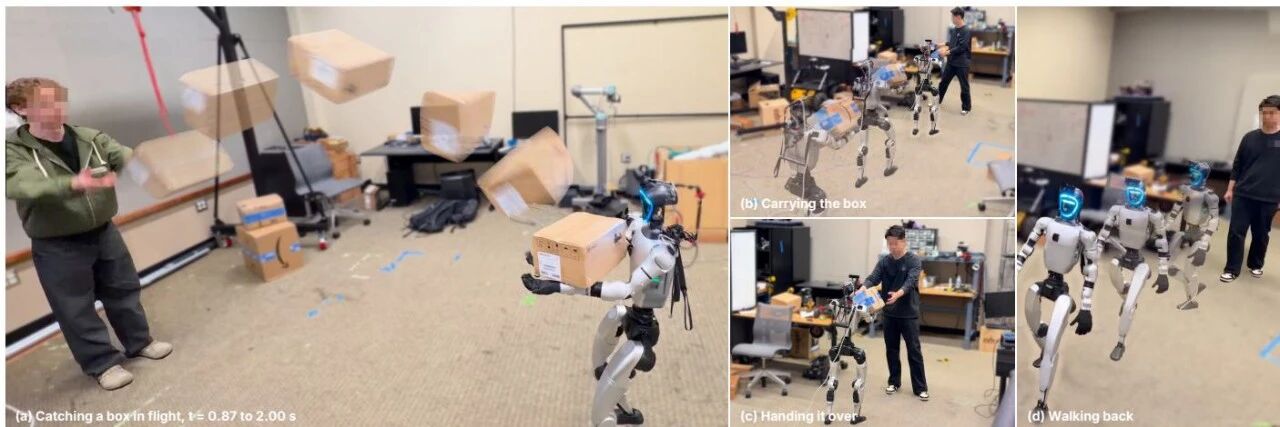
接住一个扔过来的东西,人类基本不用想。回追一个网球、接住从桌边滑落的杯子、侧身躲开推车、搬货时顺手接住同伴抛来的纸箱,这些动作有一个共同点:目标在动,留给你的反应时间大约只有一秒,而且要用整个身体去接,而不只是伸手。
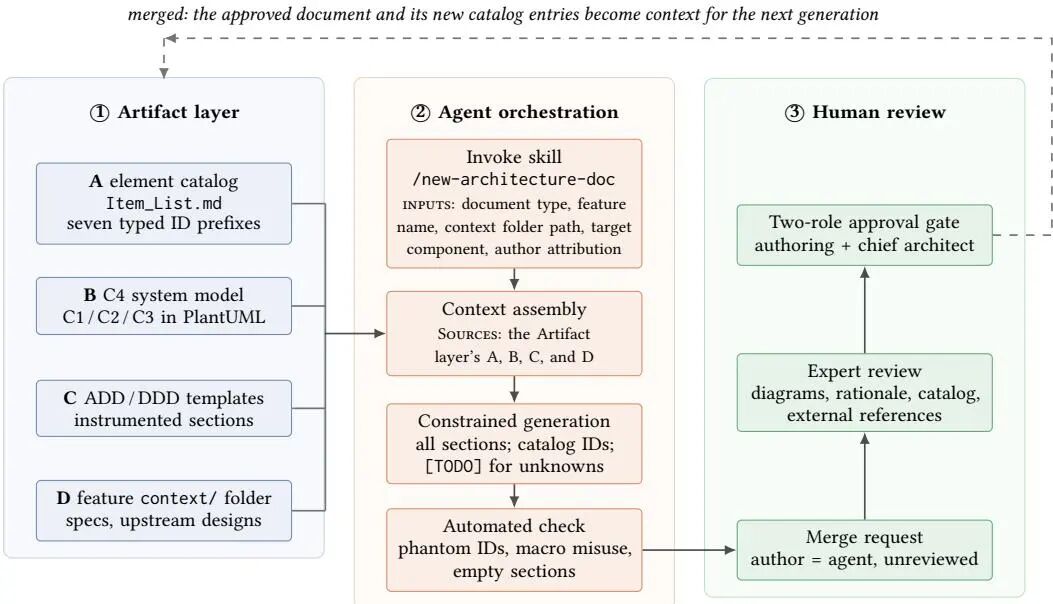
这个不对称其实很好解释。代码能编译就是能编译,编译不过就是过不去,对错有硬反馈,智能体可以在里面反复试错。
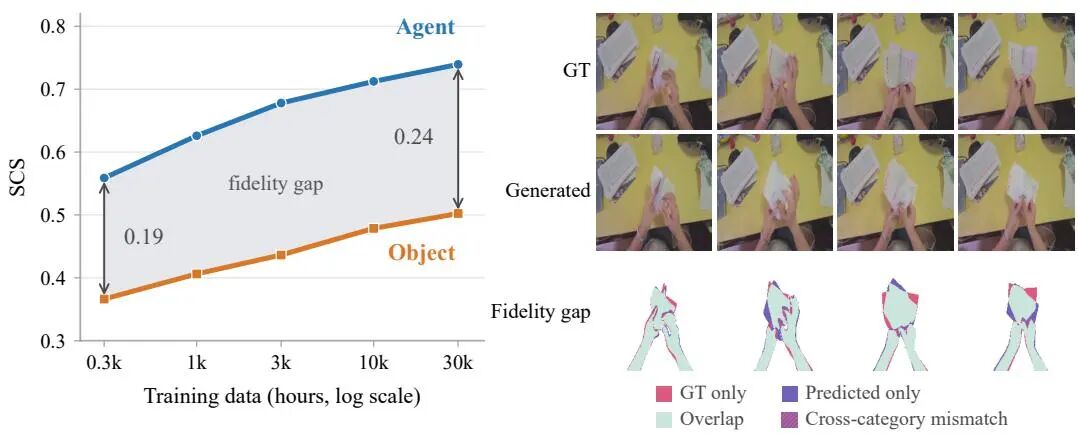
一篇给"数据越大越懂世界"这条信仰做压力测试的论文。丰田研究院联合UIUC、CMU、JHU,拿3万小时第一人称人类操作视频训练世界模型,结果有点扎心:智能体的手放在哪学得又快又准,被它折的那张纸却始终折错。骨架条件化之后,300小时就能顶到基线1.5万小时的水平;而物体交互这条曲线,怎么加数据都抬不起来。作者给出的结论比数据本身更值得读——差距出在训练方式,

原文标题: RoboFolDeX: A Physical-World Benchmark for Long-Horizon Robotic Manipulation of Deformable Objects 首次公开: 2026年9月9日 署名单位: 复旦大学、美的集团(上海)人工智能研究中心、卡内基梅隆大学 原论文: https://arxiv.org/
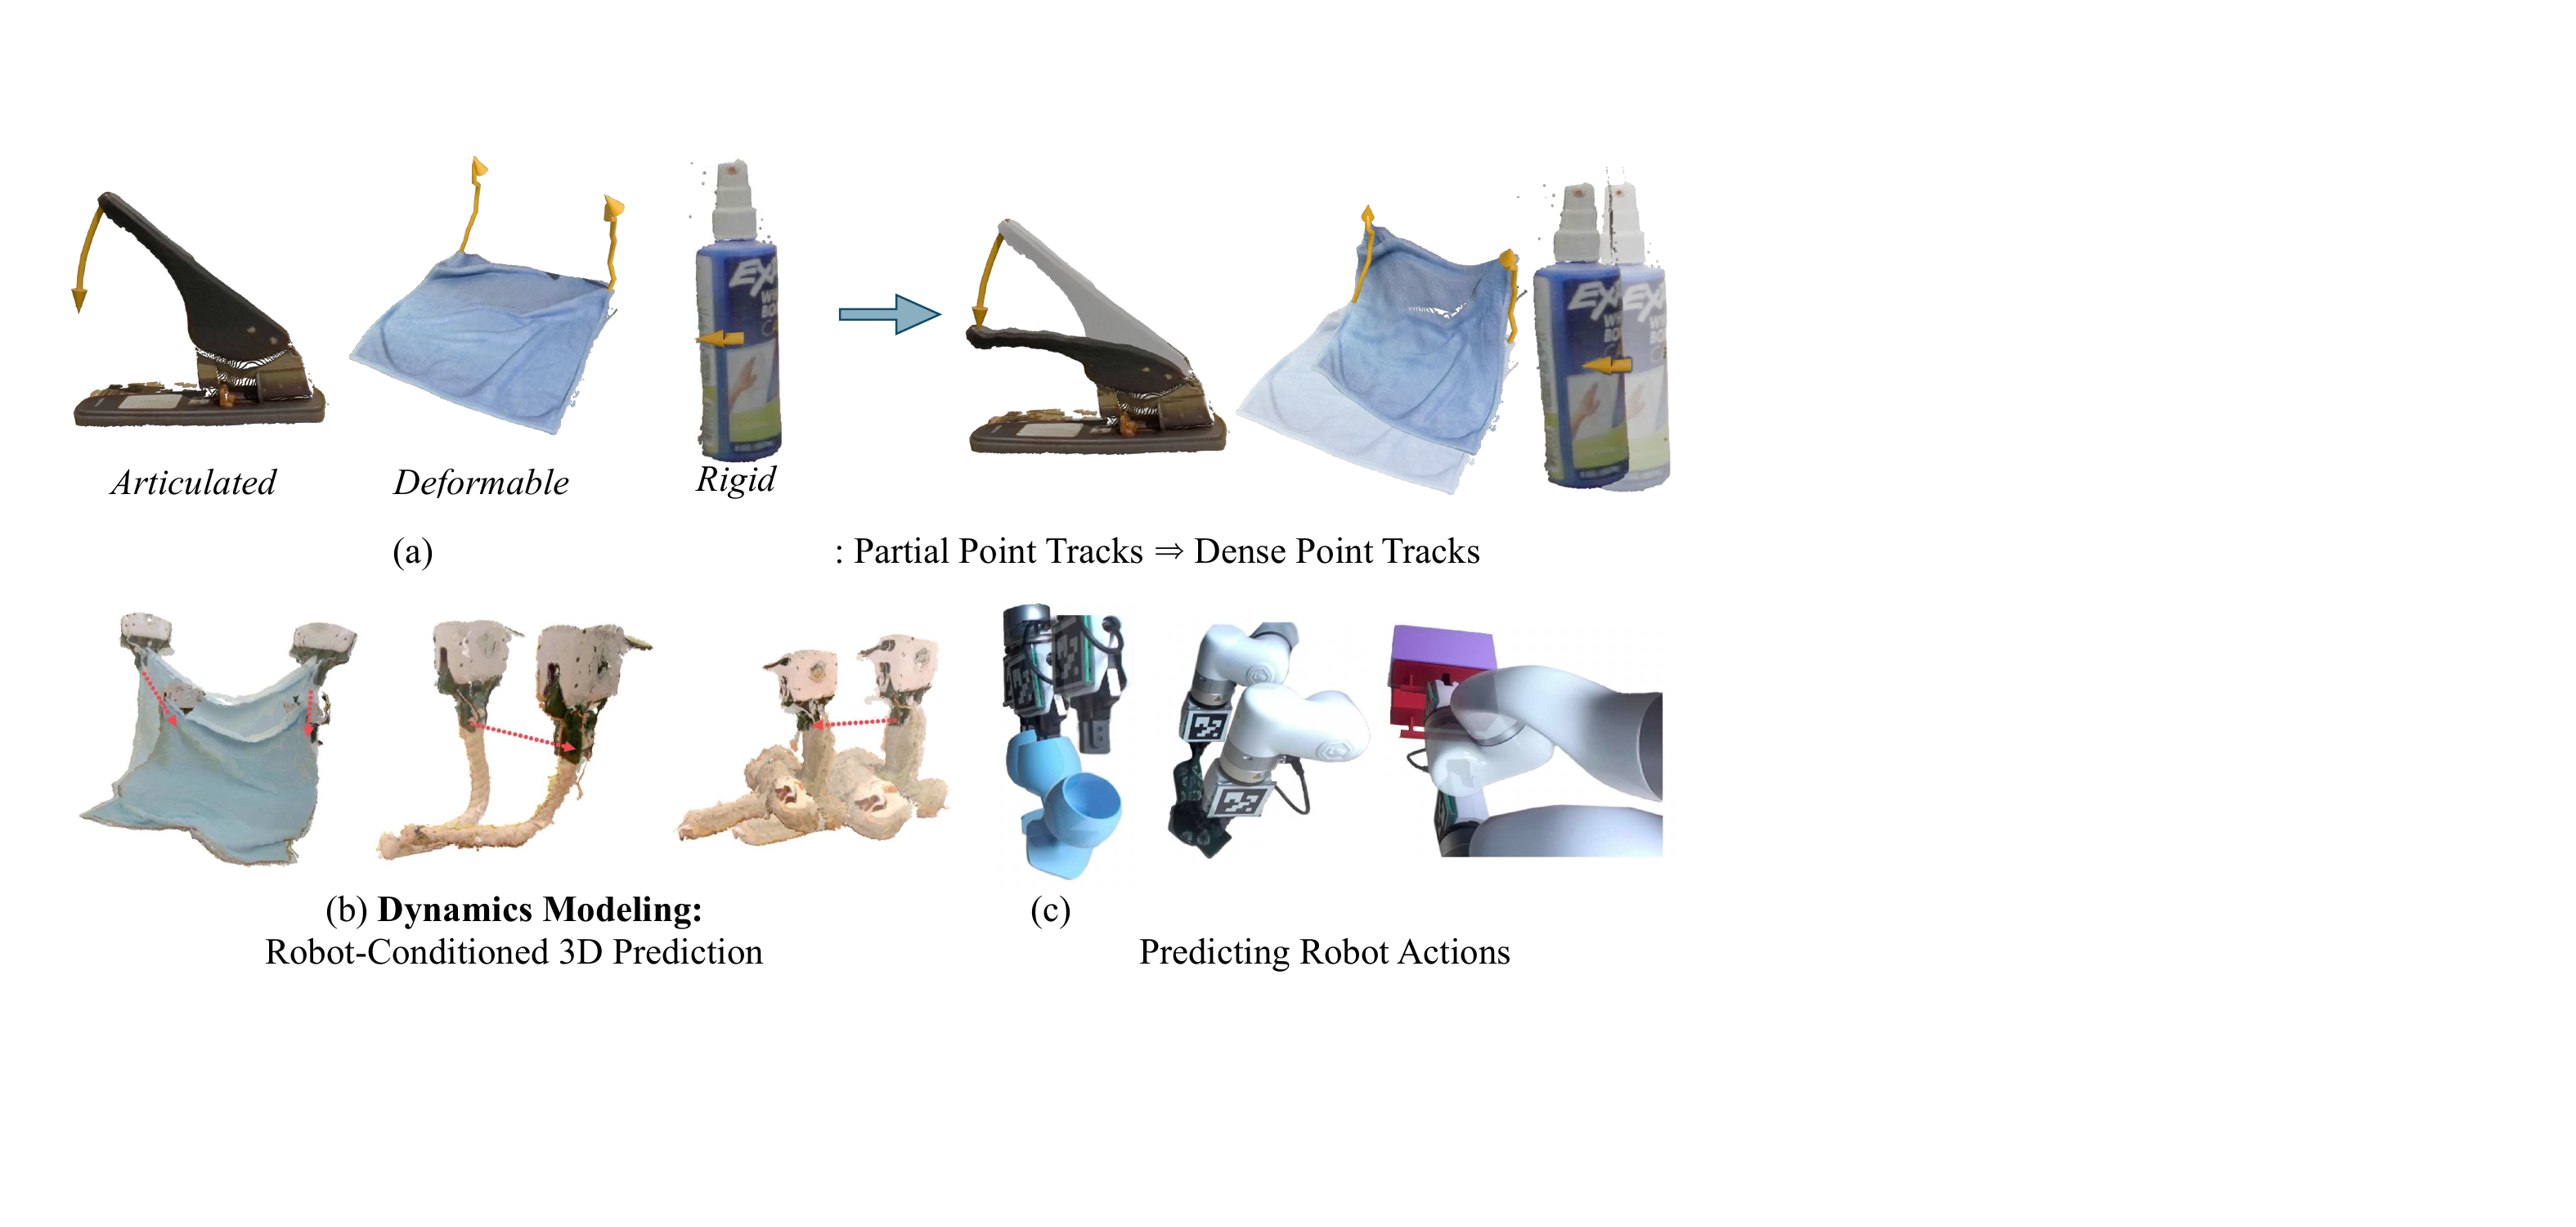
论文基本信息 方法名称: PointZero 原文标题: PointZero: 3D Point Track Completion for Learning Transferable 3D Dynamics 署名单位: 卡内基梅隆大学、哥伦比亚大学、英伟达 首次公开: 2026年9月17日(北京时间,arXiv v1) 原论文: https://arxiv.
论文基本信息据官方论文与项目页整理;正文不展示普通作者姓名。
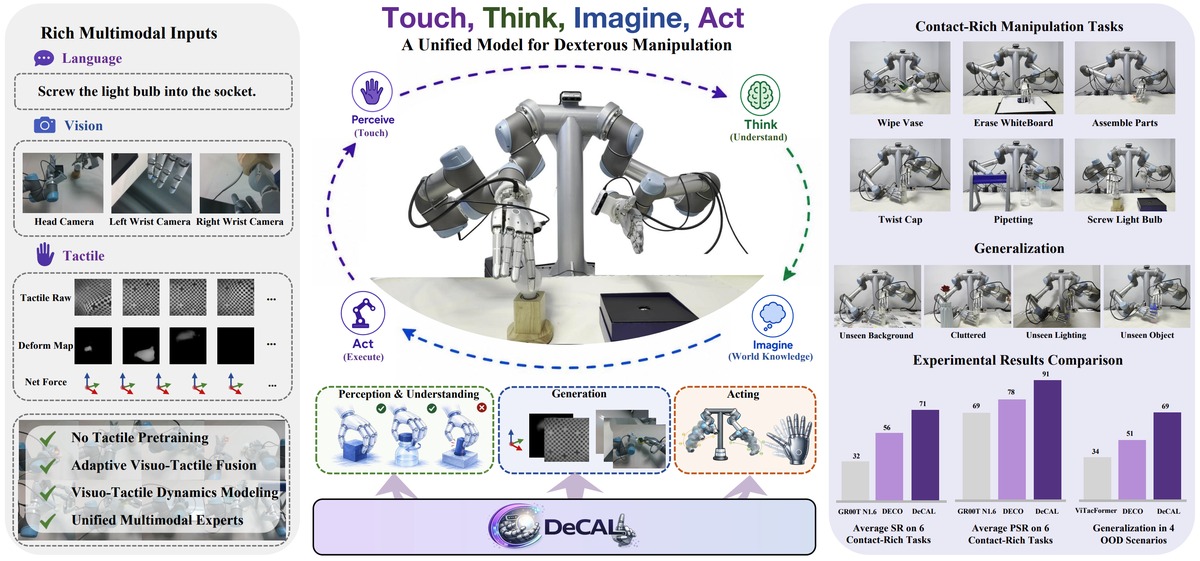
机器人在演示视频里越来越像“会了”,一换相机、桌面、物体或任务长度,却常常立刻掉链子。这7篇近一周新论文刚好把问题拆成七段:数据、示范、空间、接触、全身控制、想象与实机验收。
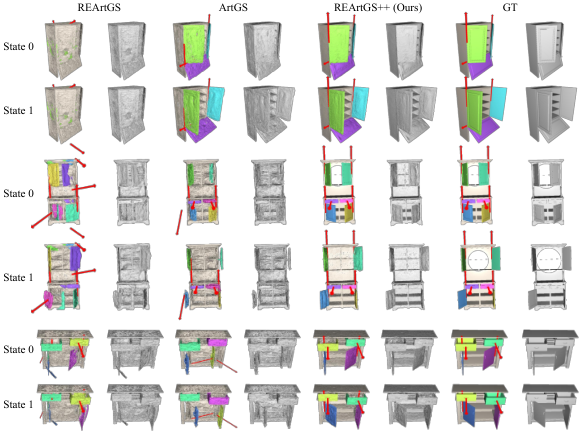
论文基本信息 原文标题: REArtGS++: Generalizable Articulation Reconstruction with Temporal Geometry Constraint via Planar Gaussian Splatting 首次公开: 2025 年 11 月 21 日 会议: CVPR 2026 原论文: https://

跨本体泛化是VLA从“会干活”走向“干得了所有机器人”的必经关卡,但“零样本”这个词在圈里长期被用得很随意。本论文用严格受控的基准把四种本体变化拆开细测,给出可复现的量化结论:换表征涨15个点、扩源多样性涨18个点、仅5%目标本体预训练数据再涨13.4个点。做机器人的朋友读完能少走不少弯路。

这篇论文把CBF/HOCBF/ECBF的老底掀了——它们本质是"零记忆"的瞬时高通滤波器,噪声一上来控制器就疯狂抖动甚至直接失能。作者提出的时空变换用"有记忆的卷积内核"替掉"瞬时微分",理论和实验双杀:控制总变差降99%,安全率照样100%。做机器人落地的朋友值得重点读。
LONGGE AI COMMUNITY
加入「龙哥读论文」知识星球,持续获取 AI 论文、资讯、开源项目、招聘与研究思路。
加入龙哥读论文微信群:添加微信 kangjinlonghelper,备注“研究方向 + 地点 + 学校/公司 + 昵称”。
 微信扫码加入知识星球